












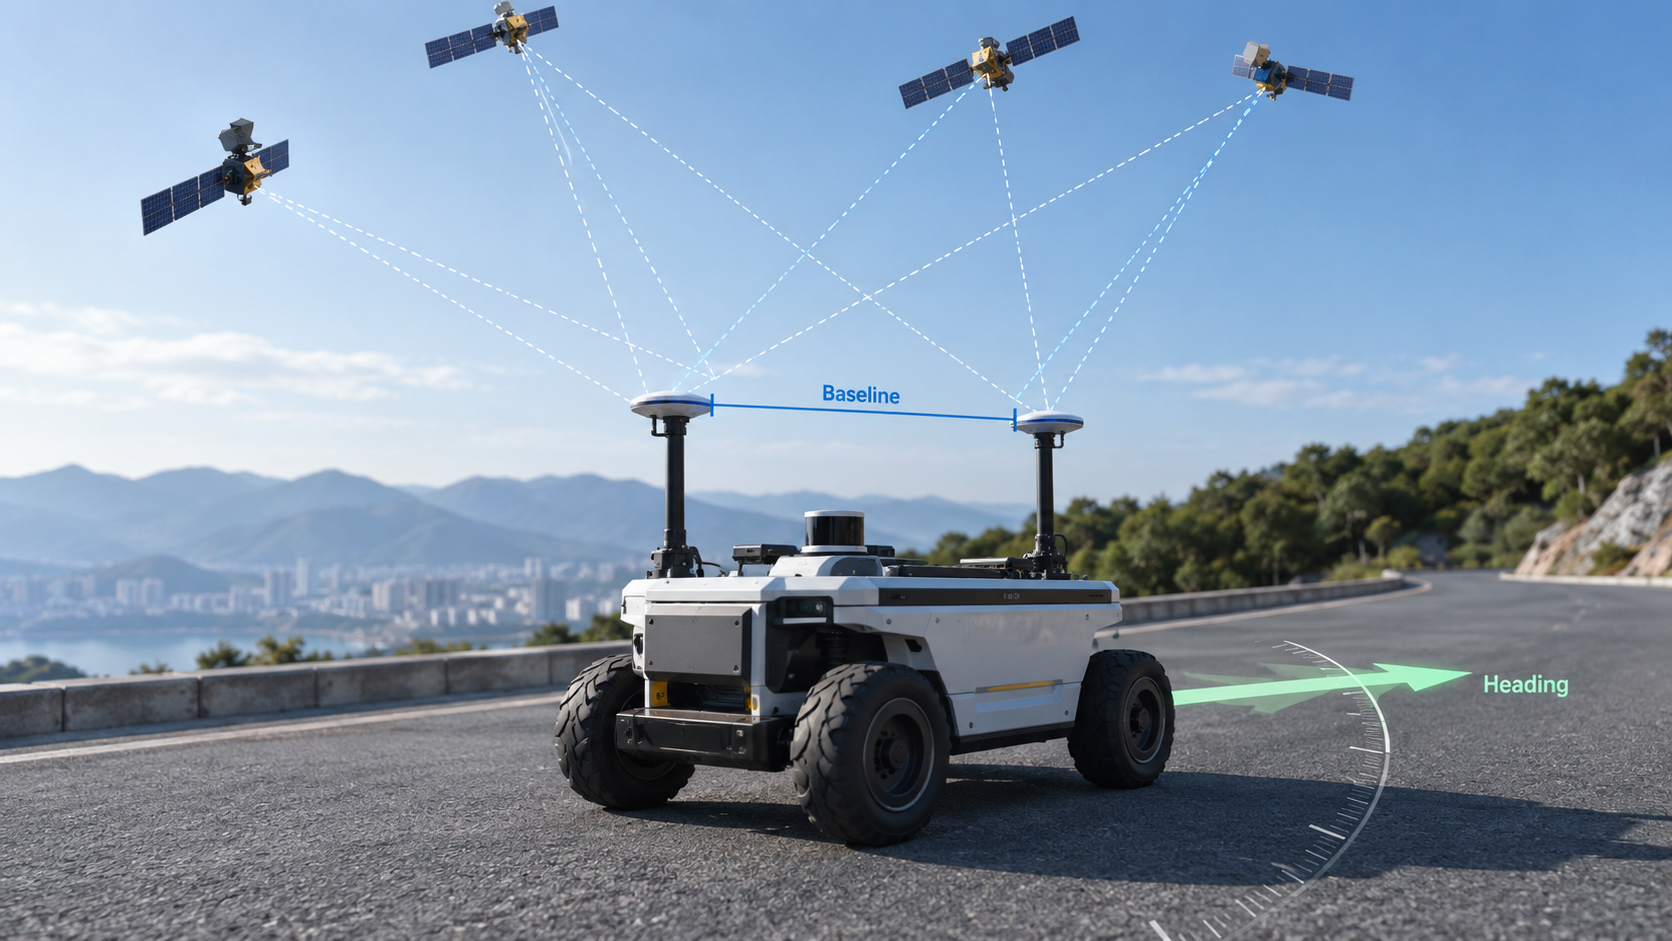
標準的 GNSS 定位會告訴裝置它的位置。大多數自主平台也需要知道自己面向的方向。無人機、自動駕駛車輛、機器人及農業機械皆依賴方向數據來導航、控制動作及校正感測器。本文說明什麼是 GNSS 航向、雙天線 GNSS 如何判定方向,以及 RTK 在提供可靠航向解決方案中所扮演的角色。
什麼是 GNSS 航向?
位置告訴你物體的位置。航向告訴你它朝向哪個方向。兩者不同:車輛可以在同一座標上,同時面向北、南、東或西,而只知道座標的系統無法判斷自己指向哪個方向。
GNSS 航向將定位與方向整合成一個導航輸出。自主系統同時利用這兩者來規劃路徑、控制運動並校準車載感測器。沒有航向時,平台可以定位自己,但無法可靠地引導、對接或指向有效載荷。
雙天線GNSS如何判斷航向?
雙天線GNSS使用兩個天線安裝在同一平台上,彼此相距已知距離。兩個天線同時接收來自同一顆衛星的訊號,接收器會比較它們之間的載波相位讀數。
兩根天線之間的線形成基準線。透過測量每個衛星訊號如何抵達基線兩端,接收器計算基線在空間中的方向,並將該方向轉換為航向。
兩根天線→基線→方向→航向
由於航向來自幾何而非運動,雙天線方法在月台靜止且不會隨時間漂移時有效。天線位置、基線長度及機械剛性都會影響性能。
RTK 在 GNSS 航向中扮演什麼角色?
RTK 透過基地台或校正服務的載波相位校正,提供高精度定位。單靠 RTK 無法產生航向,但它能銳化雙天線航向引擎所依賴的載波相位測量。
更乾淨的相位測量意味著整數歧義解析度更快且更可靠,進而提升航向輸出的穩定性。雙頻接收則以更獨立的觀測方式強化此說法。
簡言之,雙天線GNSS提供航向判定的基礎,而RTK則支援高精度定位與精確載波相位測量。兩者合併成一條航道。
雙天線 GNSS 與單天線 GNSS 的比較
| 特色 | 單天線 GNSS | 雙天線全球同步衛星系統(GNSS) |
|---|---|---|
| 定位 | 是的 | 是的 |
| 直接航向判定 | 限制 | 是的 |
| 靜態航向 | 通常有限制 | 支援 |
| 硬體複雜度 | 下層 | 更高 |
| 典型應用 | 定位 | 定位 + 航向 |
單天線系統通常根據運動、IMU或其他感測器估算航向,而雙天線系統則可直接根據兩根天線的相對方向判斷航向。
為什麼 GNSS 的發展對自主系統很重要?
無人機與無人機
無人機利用航向進行自主飛行、航路點導航、地圖繪製及有效載荷校準。精確的航向能提升飛行穩定性及測量資料的品質。
自動駕駛車輛
自駕平台利用航向來進行車輛定位、車道層導航及體控。航向資料支援軌跡規劃與感測器融合。
機器人學
移動機器人與AMR利用航向追蹤、對接及戶外導航。航向讓機器人能依計畫路線對齊,而非僅依賴車輪里程測量。
精準農業
農業機械利用航向進行導引、分層控制及田間作業。航向資料使拖拉機與農具能精確對齊作物行與規劃路徑。
IMU 的 GNSS 航向
GNSS提供位置與航向。IMU 會在暫時性 GNSS 中斷時,如橋下或高樓附近,加入運動與姿態資訊。
GNSS + IMU 整合有助於維持導航連續性,提升動態動態估計,並減少訊號中斷時的航向偏移。IMU 並非 GNSS 的無限替代品,而是橋接短間隙的互補感測器。
工程師在選擇 GNSS 航向解決方案時應該考慮什麼?
- 天線配置:單天線與雙天線,視應用是否需要直接航向而定。
- 基線:天線間距與安裝剛性會影響航向性能。
- GNSS 星座與頻率:GPS、北斗、GLONASS、伽利略及雙頻支援都會影響穩健性。
- RTK更正:專案是否能取得合適的基地台或網路RTK服務。
- IMU 整合:對於動態平台或容易阻擋 GNSS 訊號的環境非常有用。
- 系統整合:介面、更新頻率、天線位置、功率與通訊。
JUMPSTAR GNSS 航向解決方案
JUMPSTAR 提供需要高精度定位與航向資訊的 GNSS 解決方案。我們的作品集涵蓋範圍雙天線 GNSS 航向解決方案RTK 定位板及整合 GNSS + IMU 模組,設計用於 OEM 與 ODM 整合。
對於建立高精度RTK定位核心的團隊,JUMPSTAR也提供一系列高精度 RTK 模組透過雙天線配置支援航向架構。
結論
GNSS 定位會告訴物體它的位置。GNSS 航向告訴你它面向的方向。雙天線GNSS利用兩根天線的相對位置來判斷航向。RTK 與 IMU 進一步支援高精度與連續導航。
對於原始設備製造商(OEM)與系統整合商而言,選擇合適的GNSS航向架構取決於定位精度、天線配置、校正可用性及應用需求。
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


