












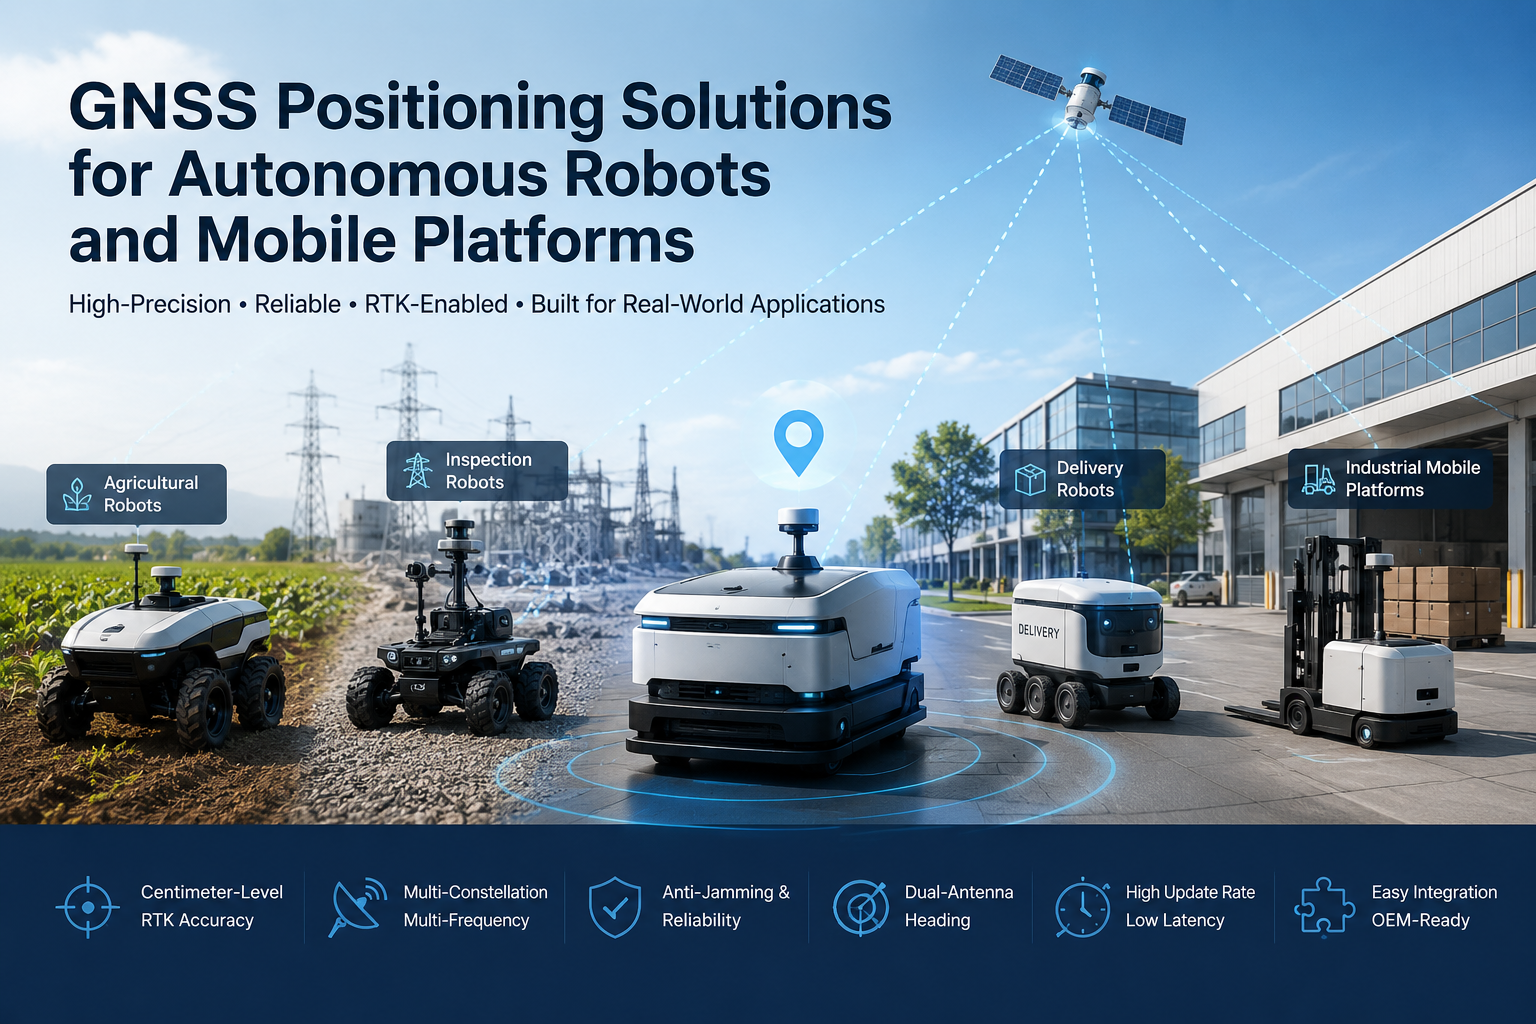
自主機器人正從受控的室內環境擴展到戶外與半戶外應用:跨田作業的農業機器人、巡邏電力與管線基礎設施的檢查機器人、服務園區與工業園區的運輸機器人、自主車輛,以及在大型戶外設施中運作的工業行動平台。一旦機器人離開固定工作空間,系統必須持續回答三個問題:我在哪裡?我要去哪裡?我該怎麼搬過去?
自主機器人的 GNSS 定位提供了整個導航系統的絕對地理參考。GNSS 接收器會告訴機器人控制器平台在全球座標中的位置,當應用程式需要更多時,RTK 會加入公分級定位——前提是有校正資料和適當的天空可見度。本文說明 GNSS 與 RTK 如何融入自主機器人系統、它們在哪些方面能帶來最大價值、如何與 IMU 及其他感測器結合,以及 OEM 在選擇行動平台 GNSS 模組時應評估哪些事項。
為什麼定位對自主機器人至關重要
可靠的定位是戶外自主機器人的基礎。請考慮機器人控制器需要位置資料的用途:
- 精確位置估算— 機器人必須先知道自己的即時位置,才能規劃後續動作。
- 路線追蹤— 引導、噴灑、割草和檢查都需要機器人保持在預定路徑上,而不是亂跑。
- 可重複導航——在檢查、農業和物流方面,相同的路線會反覆執行,且每次路線都必須與前一次路線對齊。
- 地理圍欄與區域管理— 位置資料讓系統確認機器人仍在授權作業區域內,若不在則回應。
- 艦隊協調— 當多個行動平台在同一地點運作時,共享且可靠的位置資訊有助於他們避免路線衝突並協調覆蓋範圍。
精確判斷 GNSS 能做什麼、不能做什麼非常重要。室內操作、濃密樹冠及嚴重障礙物可能會降低甚至完全移除訊號,因此量產機器人系統會將 GNSS 與其他感測器結合使用。但對於戶外平台,GNSS 仍是最實用的絕對無漂移位置參考來源,而這個角色很難被單一感測器取代。
GNSS 如何支援自主行動平台
在典型的機器人系統中,GNSS 硬體作為導航堆疊的一個輸入。天線接收衛星訊號,接收器或模組處理並輸出位置與速度資料,機器人控制器接收這些資料,導航系統則用於路徑規劃與運動控制。接收端可傳送多種資訊:
- 職位— 緯度、經度和高度的絕對座標。
- 速度— 由訊號的多普勒位移推導,通常比區分連續位置更準確且延遲更低。
- 時間— GNSS 接收器輸出精確時間,可同步子系統與資料記錄。
- 標題— 若具備雙天線功能或整合羅盤,接收器也能回報平台的方位。
機器人控制器將這些數據與其他輸入結合——車輪里程計、IMU、攝影機、LiDAR——來建立驅動執行器的位置估算。GNSS是將該估計數據在長距離與長時間運作中固定於現實世界的元件,避免純粹推算儀所累積的漂移。
RTK GNSS 用於高精度機器人導航
標準GNSS提供公尺級精度,這對於簡單導航來說沒問題,但對於必須精確到公分的操作來說就不行。RTK(即時運動學)則縮短了這個差距。RTK 接收器使用載波相位測量及來自基地台或網路服務的即時校正,當它達成固定解時,會以公分級精度回報位置。
RTK對機器人的價值並非標題的準確度數字;這正是這種精確度在實務上所帶來的意義:以公分級定位取代公尺,提升重複性,使划船、路線和工作通過能持續重複,並減少定位誤差,使公尺級導航無法精確操作的漂移與偏置大幅消除。
公分級的RTK最關鍵的是機器人的工具與決策依賴於精確位置:必須保持設備與作物行對齊的精密農業機器人、必須重新檢視同一資產或缺陷位置的檢查機器人、執行受控任務的自主戶外設備,以及靠近固定基礎設施運作的高精度行動平台。欲比較後製替代方案,請參閱我們的指南RTK 與 PPK 校正方法.
跨平台自主機器人的GNSS定位
相同的定位技術會根據平台與任務呈現不同形態:
農業機器人
現場機器人需要自主導航,能與行列和邊界保持一致,並且需要跨季節重複的路線。RTK定位是標準選擇,因為作業環境是開放天空,公分級的重複性直接轉化為更穩定的現場作業。
檢查機器人
檢查平台會沿著預定路線巡邏電力基礎設施、管線及戶外資產,並必須返回相同地點以比較長期的狀況。基於路線的監測依賴機器人在每次測量時精確地知道位置。
配送與服務機器人
戶外配送機器人、校園物流平台及工業園區運輸系統能在步道與內部道路上行駛較長距離。可靠的絕對定位能讓機器人在航點間保持預定路線,並提供冗餘功能,讓導航堆疊能從局部感測器錯誤中恢復。
工業行動平台
倉庫場、建築工地、港口和礦場設有大型移動設備,這些設備在開放但嚴苛的環境中運作。這些平台上的 GNSS 接收器支援機器定位、路線管理及場地感知,並需具備在震動、灰塵及極端溫度下持續運作的穩健性。
GNSS + IMU 與感測器融合技術,確保機器人導航可靠
量產機器人導航系統很少依賴單一感測器,GNSS也不例外。實際上,GNSS 與提供短時間內運動與姿態的 IMU、報告車輛在定位間的移動的方向盤里程計,以及提供機器人區域環境的攝影機或 LiDAR 同步運作。
每個感測器都有其優缺點。GNSS 提供一個不會漂移的絕對位置參考,但可能會被中斷或降級。IMU 會短暫填補這些空缺,但隨著時間推移會逐漸漂移。里程計是自成一格的,但會累積誤差。Vision 和 LiDAR 在本地表現優異,但在長距離定位和全球定位方面遇到困難。感測器融合結合這些輸入,使機器人的位置與航向估計比單一感測器更精確且穩健。欲深入了解GNSS拒絕條件下的核融合,請參見IMU 與感測器融合在 GNSS 拒絕環境中的角色.
為什麼雙天線航向對自主機器人很重要
一個在戶外導航的機器人不僅需要知道自己在哪裡,還要知道它面向的方向。單天線GNSS會回報位置,航向必須來自其他地方——通常是指南針或IMU。指南針測量地球磁場,該磁場在開闊區域可靠,但可能受到金屬結構、電動馬達及其他常見於機器人平台的磁干擾干擾。
雙天線GNSS則以不同的方式解決此問題:透過測量兩個安裝在已知間隔天線間的相位差,接收器直接從衛星訊號計算平台的方向。由於不依賴磁性測量,能在電磁複雜環境中提供更穩定的航向參考。在接收器支援的情況下,相同的雙天線幾何結構也能輸出俯仰與滾轉。
這對於自主駕駛車輛、行動機器人和農業機械尤其重要,因為其控制迴路依賴於精確的方向——例如保持工具對齊,或在震動下沿直線方向操控車輛。雙天線 GNSS 並非 IMU 的替代品;它與之相輔相成。許多系統會搭配 IMU 使用 GNSS 航向,而 GNSS 航向則作為穩定的參考,防止融合姿態估計值偏移。
GNSS 在現實機器人環境中的挑戰
真實機器人環境很少是 GNS 的理想環境。了解故障模式有助於 OEM 指定合適的硬體:
- 訊號阻擋— 建築物、樹木和橋樑可能隱藏衛星,減少可用訊號數量。
- 多徑— 從建築物和金屬結構反射的訊號會比直接訊號更早到達天線,導致測量結果失效。
- 電磁干擾— 工業設備、馬達和電力電子設備可能會向射頻環境注入雜訊。
- 動態移動— 快速的動作與震動會對接收器的追蹤迴路和更新速率產生更高要求。
- 都市及半戶外環境— 都市峽谷結合了部分天空可見度與反射訊號,部分遮蔽區域介於完全開放天空與室內作業之間。
對這些挑戰的工程回應已廣為人知:多星座與多頻率接收以最大化可用衛星(詳見我們的文章多星座 GNSS 與 L1/L2/L5 頻段)、前端濾波與抗干擾技術以抗干擾、多徑緩解演算法以拒絕反射訊號、高更新率與低延遲以跟上動態變化,以及感測器融合技術以彌補 GNSS 單獨無法達成的空缺。
OEM 在選擇 GNSS 解決方案時應該尋找什麼?
選擇GNSS模組或接收器意味著技術與任務相匹配。最重要的評鑑標準:
- 定位精度— 選擇應用程式實際需要的精度類別:基本導航用公尺級,較接近時用亞公尺級,或用於精密操作的公分級 RTK。
- Update rate— 快速移動的平台需要較高的輸出速率,以確保控制器始終保持新鮮位置;10 Hz 以上的速率在動態機器人中很常見,具體需求則依產品實際規格而定。
- 延遲— 位置測量到交付給控制器之間的延遲;低延遲對於即時控制迴路非常重要。
- 航向能力— 若機器人需要方向,請考慮支援雙天線航向的接收器或模組,並評估航向精度及天線基線長度。
- GNSS 星座— 檢查產品上對 GPS、BDS、GLONASS、GALILEO、QZSS、NavIC 及 SBAS 的支援;星座越多,冗餘越多。
- 頻率支援— 單頻較簡單,雙頻提升 RTK 可靠性,多頻增加穩健性;比較L1、L2和L5的覆蓋範圍。
- 介面— 將電氣介面(UART、CAN、I2C、USB、乙太網路)與機器人控制器可用的匯流排相匹配。
- 規模與功率— 對於小型行動平台而言,尺寸、重量與功耗是一級設計限制。
- 環境可靠性— 戶外機器人面臨極端溫度、震動、震動、灰塵與濕氣;確認產品的運作範圍及對預期環境的保護。
正確答案取決於機器人的任務特性,且規格必須在實際操作環境中驗證——例如開闊田地、樹林、港口場或工業場地的行為截然不同。
JUMPSTAR 自主機器人 GNSS 解決方案
JUMPSTAR 提供 GNSS 模組、RTK 接收器、OEM 板、定位終端及相關 GNSS 解決方案,適用於高精度定位應用,產品範圍設計為 OEM 整合,而非實驗室使用。其三款產品直接符合自主機器人與行動平台建置者的需求:
該JS-RK43-3是一款雙頻(L1+L5)GNSS高精度定位模組,適用於緊湊型嵌入式機器人與無人機平台。其整合天線、200 個高速通道及公分級 RTK 性能(水平 1.0 公分 + 1 ppm),封裝尺寸約為 Φ48 × 43.2 × 37 mm,重量低於 23.2 g,平均工作電流為 58 mA,電壓為 5.0 V。對於體積與功率有限的小型平台,可整合於機器人系統、農業設備及無人機導航中,並支援漫遊車與基地站操作。
當機器人必須知道自己的方向以及位置時,JS-SK43H-AH是一款緊湊型多頻段RTK定位與航向智慧天線模組。它追蹤 789 個硬體頻道,實現 0.6 公分 + 0.5 ppm 的 RTK 精度,並採用雙天線設計,能提供 0.03° 的超短基線航向。訊號延遲低於 10 毫秒(99.9%)適合高動態平台,其 AIM+、LOCK+、IONO+ 及 APME+ 干擾與偽裝緩解技術有助於在複雜電磁環境中維持穩定定位。
對於需要最快位置更新的高動態平台,JS-X6S是一款多頻段、多星座的 GNSS 接收器,擁有 448 個硬體頻道,更新速率為 100 Hz,延遲低於 10 毫秒。它提供單天線(定位)與雙天線(定位加上航向與姿態)兩種版本,並結合了 AIM+、LOCK+、APME+、IONO+ 及 RAIM+ 的干擾保護,並具備豐富的介面——三個 UART、Type-C USB 及一個乙太網路埠——並兼容主流開源自動駕駛儀。
JUMPSTAR 的完整模組、接收器與天線系列皆可在JUMPSTAR 產品頁面.
設計自主機器人的GNSS定位系統
GNSS 接收器或模組是更大鏈條中的一環,系統的效能僅與最弱環節相當。一個完整的基於GNSS的機器人定位系統通常包含:
- GNSS 接收器或模組— 定位引擎,負責產生位置、速度,並可選擇航向。
- GNSS 天線— 根據頻段及多徑環境選擇;天線在平台上的位置和接收器一樣重要。
- RTK 校正資料— 當需要公分級精度時,提供RTCM校正的基地台或網路服務。
- 機器人控制器—— 這台負責處理定位資料並執行導航邏輯的電腦。
- 感測器融合— 結合 GNSS 與 IMU、里程計及其他感測器,以提升連續性與穩健性。
- 導航與運動控制——將融合位置與航向轉換為轉向與駕駛指令的演算法。
此系統的實際效能不僅取決於接收機的規格表:天線安裝與天空觀測、校正資料品質、衛星可見性、射頻環境、控制器架構、融合演算法及軟體堆疊皆有貢獻。一個將GNSS子系統視為機器人工程化部分——與天線、修正及軟體一同規範、整合並驗證的OEM,能獲得比在設計末端將接收器固定在機殼上的OEM更可靠。
結論
GNSS 為自主機器人與行動平台提供了不可或缺的絕對定位參考,而 GNSS 定位已成為 OEM 戶外平台建設的核心技術決策。RTK 進一步提升精確度至公分級,適用於需要精確且可重複導航的應用。根據平台不同,適合的選擇可能是用於嵌入式整合的緊湊型 GNSS 模組、用於公分級工作的 RTK 接收器、對航向很重要的雙天線解決方案、動態控制的高更新率接收器,或是多頻率系統以在困難環境中達到最大穩健性。
無論應用朝哪個方向發展,實際路徑都是相同的:從任務中定義定位預算,驗證技術於真實環境中,並將 GNSS 子系統整合為機器人的設計部分,而非事後補充。
打造自主機器人或行動平台?
JUMPSTAR 提供 GNSS 模組、RTK 接收器及定位解決方案,專為自主機器人、行動平台、無人機及高精度應用的 OEM 整合而設計。
請聯絡JUMPSTAR討論您的GNSS需求.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


