












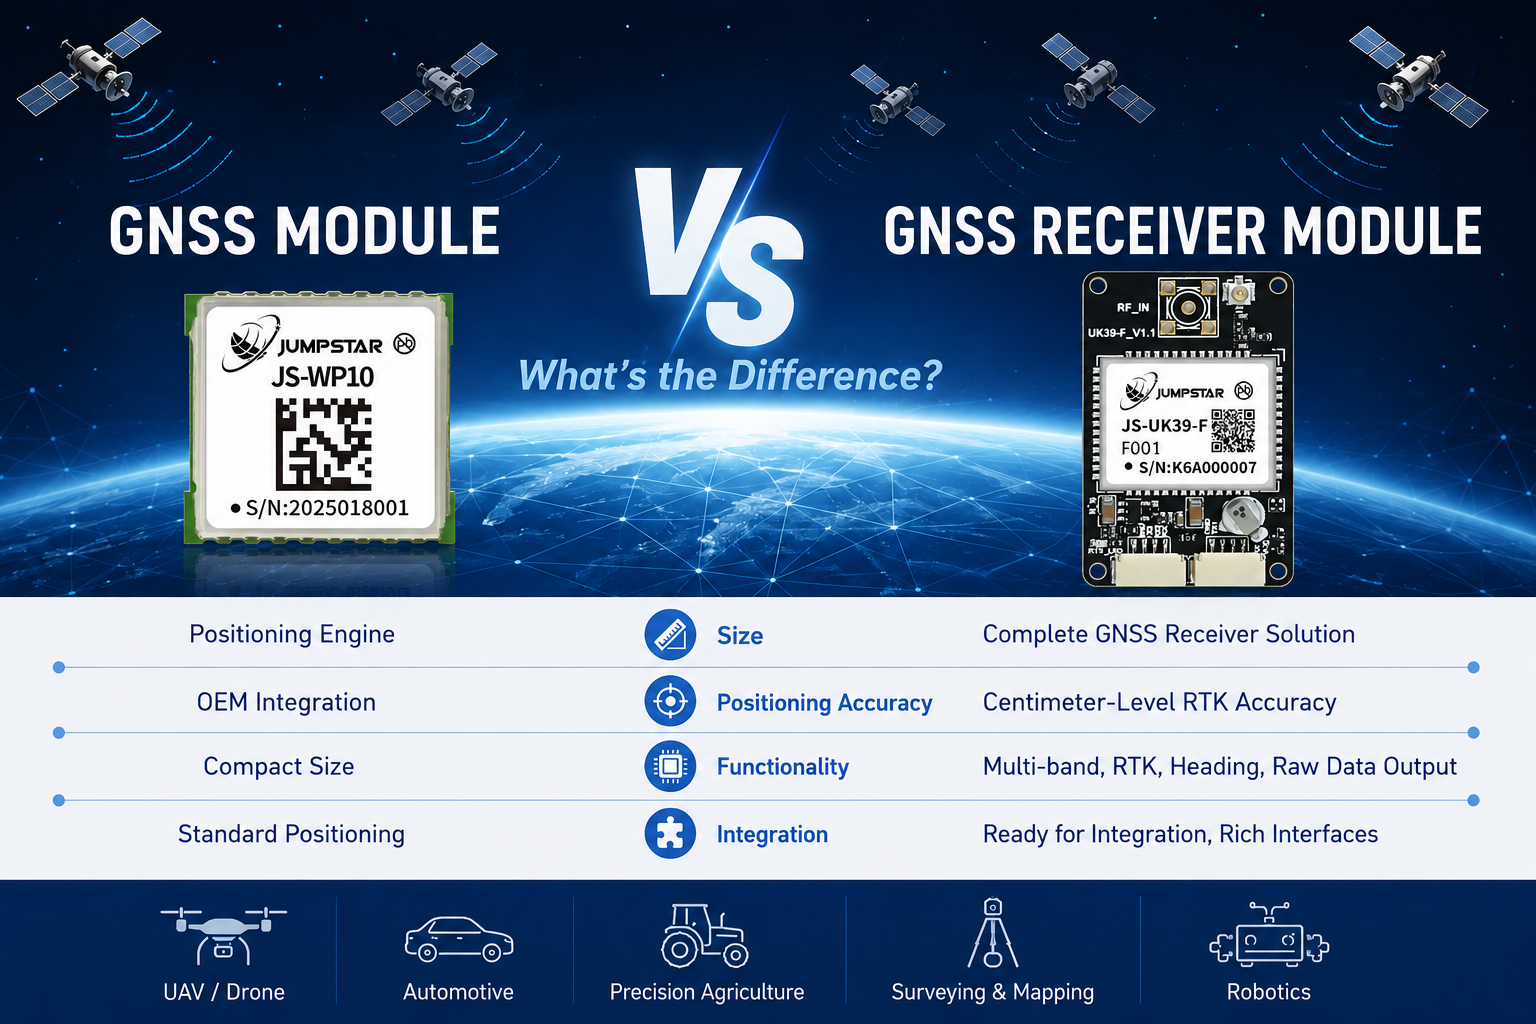
當 OEM 工程師與系統整合商開始評估其產品的 GNSS 定位硬體時,他們首先會遇到的問題之一是:我應該使用 GNSS 模組,還是需要 GNSS 接收模組?這兩個術語聽起來相似,許多供應商會互換使用,但兩者代表硬體整合度、訊號處理能力與定位性能的根本不同層次。
選擇錯誤的解決方案可能導致過度設計一個簡單的追蹤裝置,配備不必要的 RTK 硬體,甚至更糟的是,設計出一個無法達到應用所需精確度的精密自主系統。這項決定影響的不僅僅是材料清單。它會影響你的硬體設計、韌體開發、電力預算、產品成本,最終影響你的上市時間。
本文根據實際的整合經驗來解釋 aGNSS 模組來自GNSS 接收模組,當RTK GNSS 接收模組這變得必要,以及如何決定哪種定位硬體層級最適合你的應用。我們將使用具體的積範例,來自跳躍星全球導航系統(JUMPSTAR GNSS)將每個概念都建立在真實硬體之上,但決策框架無論你最終選擇哪家供應商都適用。
什麼是 GNSS 模組?
AGNSS 模組是一個緊湊且整合的定位元件,設計用於直接嵌入原廠產品中。可以把它想像成一個自成一體的衛星導航引擎,裝在一個小型PCB上。它包含 GNSS 晶片組、射頻前端,以及安裝在單一電路板上的必要被動元件,這些元件可焊接到主機系統的主電路板上,或透過標準介面連接。
GNSS 模組的主要特性
- 緊湊型外形— 通常尺寸低於15毫米×15毫米,這些模組佔用的電路板空間極少,且輕鬆融入空間有限的設計中。
- 低功耗— 專為電池供電運作優化,連續追蹤時典型電流消耗可達數十毫安。
- 單頻段的反響— 大多數嵌入式GNSS模組運作於L1波段,在開闊天空條件下可提供2至3公尺的定位精度。
- OEM 整合準備就緒— 標準通訊介面如 UART、I²C 或 SPI 允許直接連接主機微控制器。
- 全星座支援— 現代模組可同時追蹤 GPS、GLONASS、北斗與伽利略,提升定位可靠性與首次定位時間。
GNSS 模組需要透過射頻輸入接頭或 U.FL 連接器連接外部天線。主機系統負責電源管理、資料解析(NMEA 或二進位協定)以及任何應用層級的位置資料處理。模組本身內部負責衛星的採集、追蹤及位置計算。
範例:JUMPSTAR JS-WP10 嵌入式 GNSS 模組
JS-WP10 展示了典型嵌入式 GNSS 模組在實務中的樣貌。尺寸僅 10.5 × 9.7 毫米,提供標準精度定位,更新頻率為 5 Hz,擁有 210 個擷取與追蹤通道。它支援L1頻段四大星座的同步接收,實現約2.0公尺的自主定位精度。
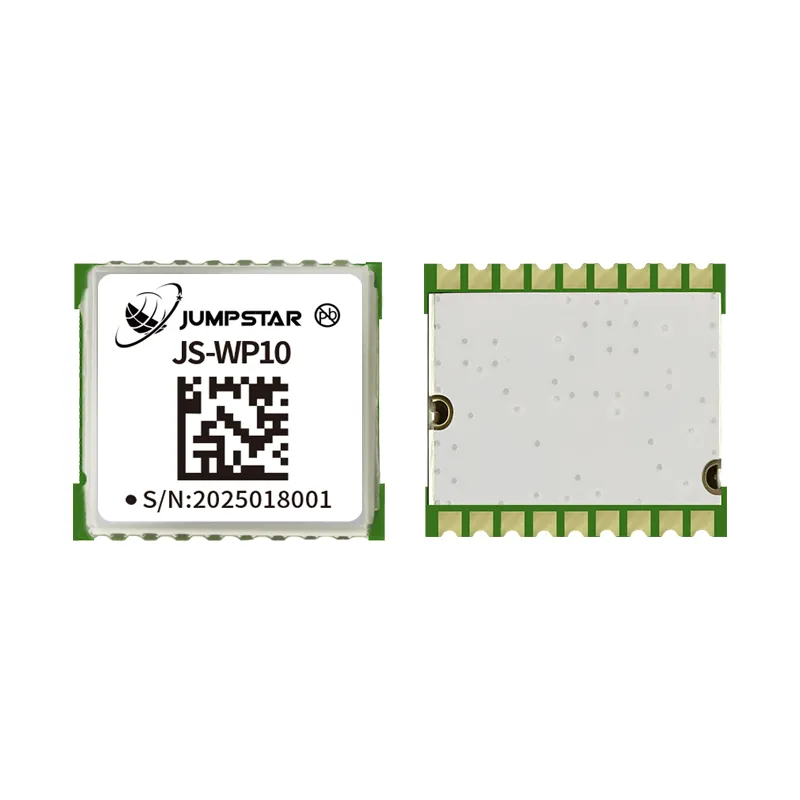
JS-WP10 嵌入式 GNSS 模組
標準精度的L1 GNSS模組,擁有210頻道、5赫茲更新速率及全星座同步接收。緊湊型 10.5 毫米× 9.7 毫米外型設計,設計用於直接整合於無人機、物聯網裝置及消費性電子產品中的 OEM。
查看產品詳情→工程師整合 JS-WP10 只需提供天線、穩定的 3.3V 電源,以及與主機 MCU 連接 UART 即可。NMEA 句子會以設定好的波特率(baud rate)來,主機韌體則解析緯度、經度、高度和速度。整合的努力是以天數而非週數來衡量。這種簡單性使嵌入式 GNSS 模組成為需要可靠定位且不需高精度修正處理複雜性的應用的預設選擇。
什麼是 GNSS 接收模組?
AGNSS 接收模組——特別是RTK GNSS 接收模組代表硬體整合、訊號處理能力及定位精度的重大提升。基本的 GNSS 模組能在 2–3 公尺範圍內自主定位,而 RTK GNSS 接收模組則透過對載波相位測量施加即時運動學修正,實現公分級精度。
RTK GNSS 接收模組有什麼不同?
RTK GNSS 接收模組建立在標準 GNSS 模組的基礎上,並新增多項關鍵功能,以實現高精度定位:
- 多頻接收— 這些模組不僅是L1,而是同時追蹤L1/L2(有時也包括L5)訊號。雙頻運作使模組能計算並補償電離層延遲,這是 GNSS 定位誤差的最大單一來源。
- 載波相位追蹤— 超越偽距測量(碼相位),RTK 模組追蹤 GNSS 訊號的載波相位。這提供了更精確的距離測量,對於公分級定位至關重要。
- RTCM 校正處理— 模組接受來自基地台或 NTRIP 網路的 RTCM 格式校正資料,並應用即時差分校正以解決載波相位測量中的整數歧義。
- 基地/漫遊車雙模操作— 許多 RTK 接收模組可配置為基地台(傳送修正)或漫遊車(接收並套用修正),提供部署彈性。
- 較高的頻道數— 專用搜尋與追蹤通道負責多頻、多星座訊號處理所帶來的額外運算負載。
範例:JUMPSTAR JS-UK39-F RTK GNSS 接收模組
JS-UK39-F 展示了量產級 RTK GNSS 接收模組的效能。它在GPS、GLONASS、北斗及伽利略星座的L1與L2頻率上運作,擁有192個搜尋頻道及60個專用追蹤頻道。RTK 定位精度水平可達 1 公分 + 1 ppm,更新速率最高可達 25 Hz。追蹤靈敏度可達 -167 dBm,能在標準模組失鎖的嚴苛環境中提供可靠效能。

JS-UK39-F RTK GNSS 接收模組
公分級RTK定位模組,支援L1/L2雙頻,192個搜尋+60個追蹤通道,-167 dBm追蹤靈敏度,25赫茲更新率,並支援基座/漫遊車雙模操作。設計用於無人機導航、精準農業、測量及自主系統。
查看產品詳情→整合 JS-UK39-F 需要比基本模組更多的設計工作。工程師必須處理修正資料流(通常透過獨立通訊鏈路如4G或UHF無線電抵達),實施RTCM解析與轉發至模組,並管理模組的基地或漫遊車運作配置。這種額外複雜度的回報是定位精度提升兩個數量級:公分而非公尺。對於定位精度直接決定產品價值的應用——自主機械導引、測量級測量、精確無人機飛行路徑——這種取捨不僅合理;這是必不可少的。
GNSS 模組與 GNSS 接收模組:主要差異
下表總結了標準 GNSS 模組與 RTK GNSS 接收模組之間的關鍵工程差異。評估新設計硬體時,可以把這當作快速參考。
| 參數 | GNSS 模組 | RTK GNSS 接收模組 |
|---|---|---|
| 硬體整合 | 晶片組 + 射頻前端,單板;主機 MCU 負責處理應用程式邏輯 | 具備多頻段射頻、RTK 處理及校正資料處理的完整 GNSS 引擎 |
| 定位精度 | 2–3公尺(自動) | 1 公分 + 1 ppm(固定 RTK) |
| 頻率支援 | 僅L1(單頻段) | L1/L2 雙頻;部分支援 L5 |
| RTK 功能 | 無法使用 | 是的— RTCM 校正輸入、載波相位追蹤、歧義解析 |
| 校正資料 | 不需要 | RTK操作需要從基地台或NTRIP發射器發射RTCM。 |
| 頻道數量 | ~200 搜尋+追蹤合併 | 192+ 搜尋頻道加上 60+ 個專用追蹤頻道 |
| 靈敏度 | 通常追蹤範圍為-165至-162 dBm。 | -167 dBm 追蹤靈敏度;在弱訊號環境中更佳的訊號擷取 |
| Update Rate | 典型頻率為1–10 Hz | 最高可達 25 Hz;支援高動態應用 |
| 基本/漫遊車模式 | 不支援 | 是的— 可配置為基地台或漫遊車 |
| 開發複雜度 | 低— 天線 + 功率 + UART;NMEA 輸出即可使用 | 中高— 需要修正資料處理、RTCM 協定、組態管理 |
| 功耗 | 典型功率為30–80 mW | 典型 200–500 mW(額外處理與雙射頻鏈) |
| 典型應用 | 資產追蹤、物聯網感測器、消費性無人機、穿戴裝置 | 測量設備、自主車輛、精準農業、無人機導航、機器人技術 |
| 成本 | 低 — 最小的物料清單成本與整合工作量 | 更高 — 反映額外的硬體、韌體與效能 |
重點摘要
如果你的應用需要超過 1 公尺的精度,幾乎可以肯定你會考慮 RTK GNSS 接收模組。標準 GNSS 模組無論天線品質或韌體優化如何,都無法達到這種精度。
GNSS 模組與 RTK GNSS 接收模組:硬體架構差異
了解這兩種解決方案的架構差異,有助於工程師更有效規劃系統設計。硬體與韌體的整合需求差異很大。
標準 GNSS 模組架構
標準 GNSS 模組實作一條簡單的訊號鏈:
- 天線輸入— 被動或主動天線,透過U.FL或焊錫墊連接。
- 鋸片濾波器 + LNA— 帶通濾波及 GNSS L1 訊號的低雜訊放大。
- 射頻前端+基頻處理器— 訊號下轉換、獲取與追蹤。
- 位置計算— 內建韌體會根據偽距離測量計算 PVT(位置、速度、時間)。
- 串列輸出— NMEA 句子或廠商專屬二進位協定透過 UART/I²C/SPI 輸出至主機 MCU。
從主機系統的角度來看,GNSS 模組本質上是一個周邊設備。主機 MCU 讀取序列串流,擷取所需的欄位,並將資料輸入應用程式。沒有需要管理的修正資料,沒有基地台需要設定,也沒有需要監控的歧義解析。系統架構簡單來說是:
GNSS 天線→ GNSS 模組→主機 MCU →應用
RTK GNSS 接收模組架構
RTK GNSS 接收模組需要更先進的系統架構。除了標準的 GNSS 訊號鏈外,它還增加了數個關鍵的處理層:
- 多頻段射頻前端— L1與L2(支援L5)各有獨立的射頻鏈,每條皆具備專用濾波與放大功能。
- 平行訊號處理— 基頻處理器同時處理所有主動頻段與星座間的編碼相位與載波相位追蹤。
- RTK 引擎— 這是關鍵的區別。RTK 引擎將修正資料應用於載波相位測量,解決整數歧義,並產生固定的 RTK 解。
- 校正資料介面— 模組必須從外部來源(基地台、NTRIP 發射器或無線電連結)接收 RTCM 校正資料。這通常透過另一個通訊管道抵達。
- 高速輸出— RTK 校正位置、速度及姿態資料輸出,頻率為 10–25 Hz,以支援動態應用。
RTK 解決方案的系統架構增加了外部校正資料路徑:
GNSS 天線→ RTK 接收模組→主機 MCU →應用
↑ 修正資料(經 4G/UHF/NTRIP 轉回)
這種額外的複雜性對設計團隊有實際影響。硬體工程師必須在BOM中新增修正資料數據機(4G模組或UHF無線電)。韌體工程師必須實作 RTCM 訊息解析與轉發,處理 NTRIP 用戶端連接,並管理接收器的操作模式(基底與漫遊車)及設定。驗證團隊必須測試 RTK 定位點在各種基線距離及環境條件下的擷取時間、重採效能及準確度。
何時該選擇 GNSS 模組?
當您的應用需求符合以下範圍時,標準 GNSS 模組是合適的選擇:
2至3公尺的定位精度已足夠
如果您的產品需要知道車輛在哪條街道、感測器節點部署在哪個區域,或是套件的大致位置,標準 GNSS 模組就能提供足夠的精確度。像車隊車聯網、資產追蹤器和物聯網環境感測器等應用,都能在這個準確範圍內運作良好。
電池續航是首要考量
嵌入式 GNSS 模組的功耗明顯低於 RTK 接收模組,電流通常約為 RTK 的五分之一至十分之一。對於必須在充電間隔數月甚至數年運作的電池供電裝置,標準模組的節能效果至關重要。例如,JS-WP10 可進入低功耗追蹤模式,大幅延長電池壽命,同時保持定期位置更新。
PCB 空間與物料清單成本受到嚴格限制
標準 GNSS 模組尺寸在 12 毫米× 12 毫米以下,能整合進即使是最有限空間的設計中。外部元件數量極少——通常只有天線、解耦電容和備用電容用於 RTC——總 PCB 面積與物料清單成本保持低廉。
開發進度非常緊湊
整合標準 GNSS 模組是一個廣為人知的過程。大多數模組預設輸出 NMEA 句子,且參考設計、應用說明及社群資源廣泛可得。經驗豐富的嵌入式工程師能在一天內取得模組,在原型PCB上產生可靠的定位修正。
最佳合適
標準 GNSS 模組的典型應用包括具備基本 RTH(返鄉)功能的消費級無人機、資產追蹤標籤、農業感測器節點、野生動物追蹤項圈,以及任何能滿足幾公尺內位置需求的物聯網裝置。
何時應該選擇 RTK GNSS 接收模組?
當應用需要定位精度,而標準模組根本無法提供時,RTK GNSS 接收模組變得必要。以下是RTK是正確選擇的情境:
你需要公分級的精度
測量設備、建築機械控制及精密農業工具導引,皆需精確度達公分級。即使偏差10至20公分,這些系統也無法達成其預期用途。JS-UK39-F 提供 1 公分 + 1 ppm 的 RTK 精度,這是專業測量師與機械控制系統所依賴的精密度標準。
您的應用程式在訊號受阻的環境中運作
都市峽谷、樹冠及金屬結構附近會造成多徑和訊號衰減。具備 -167 dBm 追蹤靈敏度及多頻支援的 RTK 接收模組能維持鎖定,並在標準模組頻繁斷線的情況下提供可靠的修復。雙頻運作同時提供電離層校正,提升高太陽活動時期的準確度。
產品必須同時具備基礎和漫遊車的功能
某些應用需要相同的硬體來作為基地台或探測車運作,視部署而定。例如,測量隊可能會將一台設置為臨時基地台,其他台則作為巡邏車運作。像 JS-UK39-F 這類模組支援雙模運作,免除了設計並備有兩個獨立硬體 SKU 的需求。
需要高動態性能
飛行速度為15–20公尺/秒的無人機、高速導航的自主地面車輛,以及執行快速機動的機器人系統,都需要以遠高於10 Hz的速度更新位置。RTK接收模組通常支援20–25 Hz的輸出速率,提供低延遲、高精度的位置資料,滿足飛行管制與導航系統對穩定控制迴路的需求。
重要
RTK GNSS 接收模組不僅僅是「更精確的 GNSS 模組」。它們本質上是基於不同訊號處理架構打造的硬體平台。是否使用該產品時,應根據公分級精度、多頻處理或 RTK 校正支援,是產品核心功能所必需來決定。
什麼時候需要完整的 RTK 接收器解決方案?
在 GNSS 定位硬體層級中,除了嵌入式模組之外,還有第三層級:完整的 RTK 接收器解決方案.這是一台完全整合、機殼準備的裝置,將 RTK 引擎、多頻段射頻、校正數據機及外部介面整合於一體。它位於整合金字塔的頂端:
GNSS 模組 → RTK GNSS 接收模組 →完整的 RTK 接收器解決方案
完整接收器解決方案是需要最大效能且整合與認證模組層級解決方案工程努力不具經濟效益的應用的正確選擇。它們特別適合:
- 自主無人機與無人機導航——在可見範圍之外的安全操作,必須具備雙天線航向、防干擾及防欺騙。
- 機器人與自主地面載具— 超低延遲的位置與姿態資料直接輸入即時控制演算法。
- 專業測量系統——接收器是主要測量儀器,且必須符合測量級準確度標準。
- 快速原型製作與低量生產— 其中模組層級整合的 NRE 成本超過完整接收器的單位溢價。
範例:JUMPSTAR X43H-AH 專業 RTK 接收機
X43H-AH 展現了完整 RTK 接收機解決方案帶來的價值。它具備 789 個硬體通道,支援全星座、多頻(L1/L2/L5)訊號處理、雙天線航向能力,以及 0.6 公分 + 0.5 ppm 的 RTK 水平精度。為自主系統設計,結合防干擾與防欺騙保護,並具備最高 20 Hz 的超低延遲位置輸出。
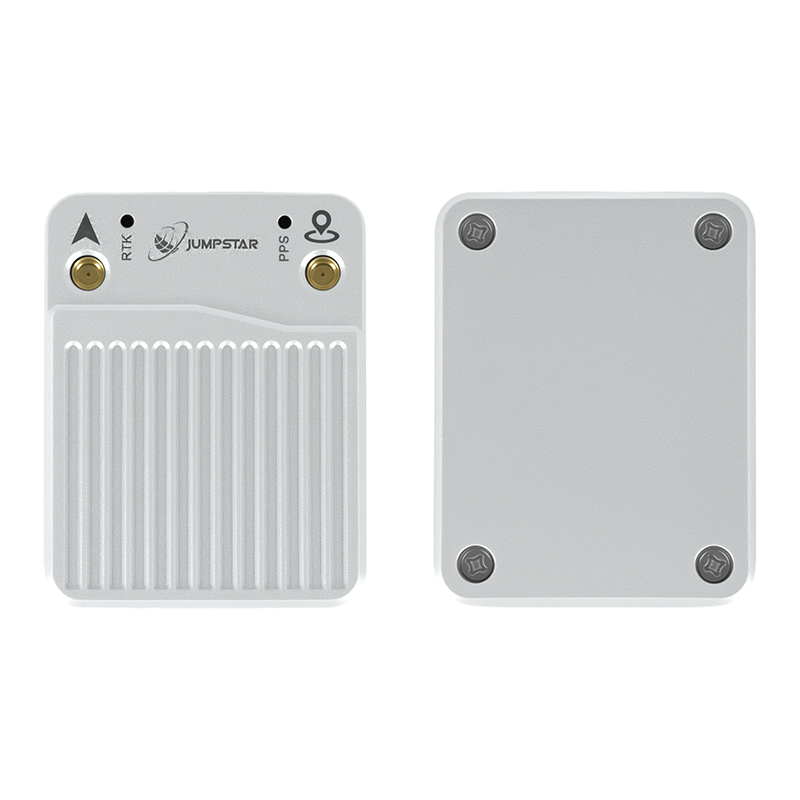
X43H-AH 專業 RTK 接收器解決方案
完整的 RTK 定位系統,擁有 789 個硬體頻道,支援 L1/L2/L5 多頻,雙天線航向,0.6 公分 + 0.5 ppm 的 RTK 精度,具備抗干擾與防欺騙保護,以及超低延遲輸出。專為無人機導航、機器人技術及自主系統整合而建。
查看產品詳情→在整合模組與部署完整接收器之間做出的決定,最終取決於工程投資與單位成本之間的權衡。模組整合需要更多前期設計工作,但能降低大量單位物料清單成本。完整的接收器解決方案能縮短上市時間並消除整合風險,但每單位硬體成本較高。對許多自主系統開發者而言,縮短的開發時程與完整解決方案的驗證效能使其成為首選路徑。
如何選擇合適的 GNSS 解決方案
為您的產品選擇合適的 GNSS 定位硬體,需要經過四個關鍵決策點。誠實地根據你的產品需求回答每一個問題,才能指引你找到正確的解決方案層級。
1. 定義您的準確度要求
這是最重要的篩選條件。如果你的產品能以2–3公尺的精度運作,標準GNSS模組幾乎可以肯定是正確的選擇——它會更小、更便宜、整合起來也更簡單。如果你需要亞米級的車道導航或精密導航,至少需要具備 DGNSS 或 SBAS 功能的接收器。如果你需要公分級的精確度來進行測量、機器控制或自主操作,RTK 是不可妥協的。
- 標準位置(2–3公尺)→ GNSS 模組
- 次公尺定位→ 具備SBAS/DGNSS的GNSS接收模組
- 公分級RTK定位→ RTK GNSS 接收模組或完整 RTK 接收器
2. 考慮整合需求
你們有多少設計與開發資源可用於 GNSS 整合?模組層級的方法需要硬體設計、韌體開發與驗證。完整的接收器解決方案將整合簡化為機械安裝、電源接線及資料介面配置。對團隊的資源與專業能力保持現實。
3. 評估應用環境
操作環境會影響所需的靈敏度以及多頻支援的需求。在開放天空下運作且衛星能見度良好的應用,可用較簡單的硬體達成精確目標。應用於都市環境、樹冠下或近反光表面,需要更高的靈敏度、多頻電離層校正,以及可能的防干擾功能。
- 開闊天空、靜止或低動態→標準 GNSS 模組可能就足夠了。
- 都市峽谷,部分障礙→建議使用多星座、高靈敏度的接收模組。
- 工業、高干涉環境→具備防干擾與防欺騙保護的 RTK 接收器。
4. 考慮開發資源與時間表
整合GNSS模組通常需要一支有能力的嵌入式團隊進行2至4週的工程工作,並進行天線調諧與驗證。RTK GNSS 接收模組新增修正資料管理、NTRIP 用戶端實作及 RTK 效能驗證——預期生產準備設計需 6–12 週。完整的 RTK 接收器解決方案可在數天內整合完成,成為最快上市的途徑。
JUMPSTAR GNSS 定位解決方案
JUMPSTAR 提供跨三層整合金字塔的 GNSS 定位硬體,讓 OEM 客戶能選擇符合其應用需求與開發資源的解決方案層級:
- 嵌入式 GNSS 模組— 緊湊、低功耗定位元件,用於直接OEM整合。適用於物聯網裝置、消費性無人機、資產追蹤器,以及任何重視標準準確性與最小物料清單影響的應用。
- RTK GNSS 接收模組— 多頻率、公分級定位模組,支援RTK校正,基座/探測車雙模運作,並具備25赫茲輸出。建造用於測量設備、精準農業、無人機導航及自主系統。
- 專業 RTK 接收器解決方案— 完整且可安裝於機殼的定位系統,擁有789個通道、雙天線導向、防干擾與反欺騙保護,以及超低延遲輸出。非常適合自主無人機、機器人及專業測量應用。
選擇合適解決方案的關鍵在於了解您的應用在準確度與整合度之間的位置。瀏覽完整產品系列或聯絡JUMPSTAR工程團隊討論你的具體需求。
常見問題
GNSS 模組和 GNSS 接收模組有什麼不同?
GNSS 模組是一種基本的嵌入式定位元件,能以單頻段(L1)接收提供自主定位,精度達 2–3 公尺。GNSS接收模組,特別是RTK的GNSS接收模組,具備多頻支援、載波相位追蹤、RTCM校正處理及基座/探測車雙模操作,實現公分級定位精度。接收模組具備顯著更強的訊號處理能力,且需外部校正資料以進行 RTK 操作。
RTK GNSS 接收模組比標準 GNSS 模組更準確嗎?
是的,大約是兩個數量級。標準 GNSS 模組通常可達到 2–3 公尺的自主精度。RTK GNSS 接收模組在固定條件下可達成 1 公分 + 1 ppm。這種精度提升來自雙頻載波相位追蹤與即時差分校正處理——這些是標準 GNSS 模組所不具備的功能。
GNSS 模組需要外接處理器嗎?
是的。GNSS 模組透過串列介面輸出位置資料(通常為 NMEA 格式),但需要主機微控制器來解析資料、管理模組配置,並將定位資訊整合進應用程式中。主機 MCU 負責電源管理、通訊協定及任何特定應用處理。
哪種 GNSS 解決方案在無人機應用上較好?
這取決於無人機的任務特性。消費型及業餘無人機執行基本返家功能時,可以使用標準的 GNSS 模組。專業無人機執行精密測量、自主檢查或農業噴灑時,需配備RTK全球導航衛星接收模組以達到公分級精度。在視線之外運作的自主無人機可能需要一套具備雙天線航向與防干擾保護的完整RTK接收解決方案,以達成安全關鍵的導航。
我應該在什麼時候選擇RTK定位而非標準GNSS?
當您的應用程式核心功能依賴於定位精度超過 1 公尺時,選擇 RTK。這包括測量與製圖、精密農業(自動轉向與剖面控制)、建築機械導引、自主車輛導航,以及任何即使僅有幾十公分的定位誤差就會影響產品性能或安全性的應用。
GNSS 接收模組能否整合進 OEM 產品?
絕對是。RTK GNSS 接收模組專為 OEM 整合設計。它們通常以板級產品形式供應,可安裝於主機系統機箱內,並透過標準序列介面連接到主機 MCU。與基本模組相比,主要的設計考量包括校正資料通訊連結,以及增加的功耗與印刷電路板面積需求。
GNSS 模組和原廠電路板有什麼不同?
這兩個術語有時會互換使用,但 GNSS 模組通常是體積較小、成本較低的嵌入式元件,具備基本定位能力且外部介面極少。原廠主機板是更大、功能更強的 RTK 接收機,配備更豐富的 I/O、更高的更新率,以及類似調查等級的韌體。OEM 板卡比起基本的 GNSS 模組更接近完整的接收器解決方案,且通常需要的主機端處理比模組層級整合少。
RTK 需要基地台才能運作嗎?
是的,RTK 定位需要一個校正資料來源。這可以是你在已知地點設置的實體基地台、透過網際網路存取的 RTK 服務(NTRIP),或是本地的 CORS(持續運作參考站)網路。校正資料以RTCM格式傳送,必須透過通訊連結(如4G行動網路、UHF無線電或Wi-Fi)轉送至RTK GNSS接收模組。
相關資源:
•JUMPSTAR GNSS 產品— 瀏覽完整產品組合
•聯絡JUMPSTAR— 與應用程式工程師討論您的專案
•JS-WP10 資料表— 標準精度 GNSS 模組
•JS-UK39-F 資料表— RTK GNSS 接收模組
•X43H-AH 規格表— 專業 RTK 接收機解決方案
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


