












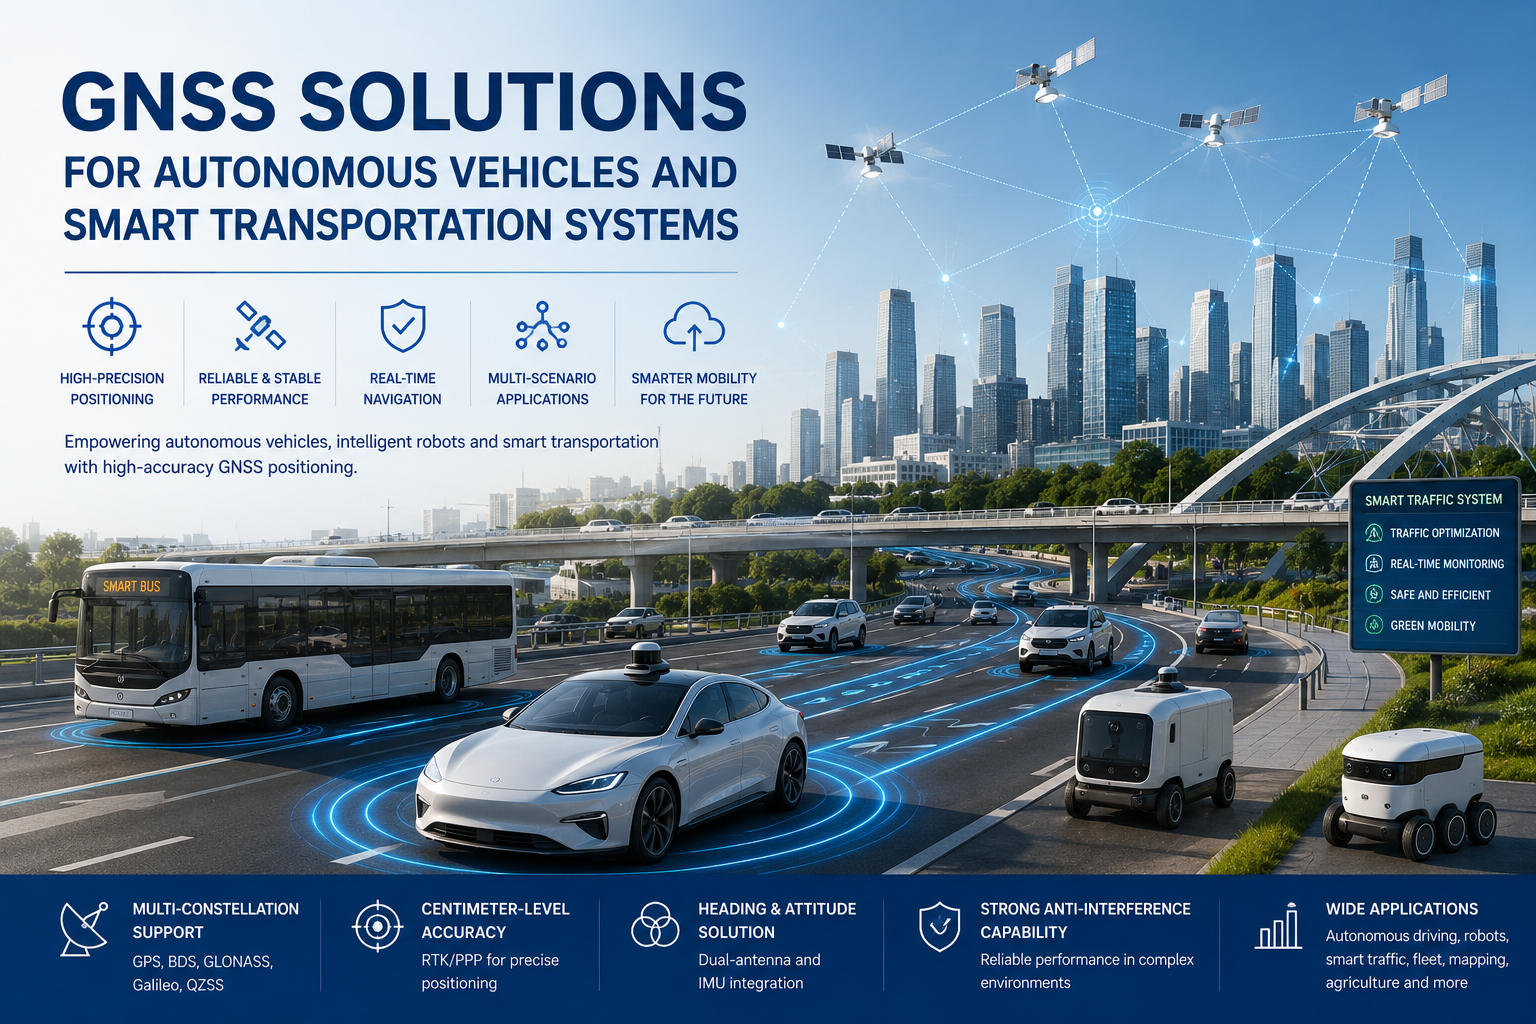
自動駕駛車輛、自動移動機器人(AMR)、自動割草機、智慧交通系統及自動化物流車輛正從試點專案邁向商業部署。這些平台必須可靠且即時地知道自己在哪裡、面向哪個方向以及如何移動。僅靠近似的GPS座標,機器人無法追蹤路線,拖拉機無法在田野中保持一排,車輛無法在公共道路上保持車道。
因此,高精度定位技術——RTK、多星座與多頻率接收、雙天線航向及IMU輔助導航——正成為自主平台的標準基石。自動駕駛車輛的 GNSS 解決方案將這些技術結合成定位系統,能以控制系統可依據的更新速率提供位置、航向、速度與運動資訊。對於原始設備製造商(OEM)與系統整合商而言,了解這些技術如何協同運作,是選擇合適硬體的第一步。
為什麼自駕車需要超越標準GPS的資源
標準消費級GNSS能以儀器級精度回報位置。對於自主平台來說,這通常不夠。這些限制在真實環境中會很快顯現:
- 建築物反射衛星訊號並產生多徑誤差這會使報告的位置移動數公尺。
- 樹木、橋樑及其他障礙物阻擋衛星訊號,並降低定位品質。
- 隧道和停車場結構會造成GNSS完全中斷,雖然時間短暫。
- 都市峽谷即使天空名義上可見,也可能產生不穩定且跳躍的姿勢。
- 自駕車的需求航向資訊,不僅是緯度和經度——知道自己在哪裡,並不等於知道你指的方向。
這些影響的嚴重程度因環境而異。在密集的都市區域,多徑與阻塞可能主導誤差預算,如一個案例研究所示都市峽谷中的自動駕駛車輛導航.因此,自主平台結合高精度GNSS與航向感測器及慣性導航,而非依賴單一定位源。
RTK GNSS 用於公分級車輛定位
即時運動學(RTK)定位利用來自基地台或校正網路的校正資料,去除衛星測量中的共享誤差。結果是達到公分級的定位精度,改變了車輛的表現:
- 高精度路徑追蹤。車輛可以追蹤預先定義的路線,並具備分米級或公分級的重複性。
- 可重複定位。必須返回同一線或同一點的操作——例如拖拉機在田地工作——可以重複執行。
- 車道層級操作。自動駕駛車輛能區分車道並保持穩定的橫向位置。
RTK 對於自動拖拉機、行動機器人及遵循預定路線的自動駕駛車輛特別有價值。校正引擎與射頻前端通常由硬體提供,例如 JUMPSTAR 的高精度 RTK 模組,而校正來源的選擇——基地台、網路 RTK 或 PPK——則取決於部署區域,詳見RTK 與 PPK 校正方法.必須明確說明限制:RTK 需要可靠的校正連結和合理的天空能見度,因此無法單靠自身保證每個環境都能達到公分級的連續精度。
雙天線GNSS用於精確航向
自立車輛需要同時回答兩個問題:我在哪裡以及我面向哪個方向.位置回答了第一個問題;Heading回答了第二個問題。單一GNSS天線決定位置,但雙天線 GNSS配置測量兩個天線之間的基線,並直接根據載波相位觀測推導航向。
雙天線航向為自主平台帶來實用優勢:
- 即使在靜止或極低速時,也能準確判斷航向,因為車輪和陀螺儀的估計會造成漂移。
- 減少對磁性感測器的依賴,因為磁感測器會受到馬達、電池及鋼結構干擾。
- 更可靠的車輛方向定位,方便轉向、路徑規劃及避障。
- 一個穩定的參考,支援感測器融合與慣性資料。
在自主轉向與導航方面,雙天線GNSS是RTK定位的強力補充。JUMPSTAR 提供雙天線 GNSS 板為此角色;如果平台需要可靠的航向,通常再加一根天線比磁力計更划算。
導航連續性的 GNSS + IMU
無論 GNSS 在開放天空表現多好,在某些情況下訊號會變得微弱或無法接收:隧道、停車場、密集的都市區、樹木覆蓋的道路、建築物和工業環境。對於自駕車來說,兩秒鐘的停電可能足以失去車道位置;十秒鐘的中斷可能讓任務中止。
結合 GNSS 與慣性測量單元(IMU)——有時稱為GNSS/INS或推算死算——允許系統在短暫的 GNSS 中斷期間持續產生位置、航向及速度估計。IMU測量加速度與角速率;融合引擎會將最後一個良好的定位向前傳遞,直到衛星返回。JUMPSTAR 的網站特別描述了將 RTK 校正資料結合 IMU 資料用於自駕車與行動平台,以及更廣泛的主題在 GNSS 拒絕環境中的 IMU 感測器融合詳細說明了權衡。
有一點必須明確:推算死算橋短片中斷,但無法消除長時間停電時累積的錯誤。正確的期望是通過隧道或樹林線的連續性——而非在完全 GNSS 拒絕的情況下的免疫力。
自駕車與智慧交通的GNSS解決方案
相同的底層技術在不同應用領域中應用方式不同。以下幾個情境說明需求如何轉化為系統選擇:
自主行動機器人。倉庫及戶外AMR需要精確的定位、路線追蹤、航向資訊及即時導航。在一座結構化但密集的倉庫裡,RTK 採用推算死算術,讓機器人穿梭於衛星部分被阻擋的架狀通道中。用於自主機器人的 GNSS 通常會將緊湊型模組與 IMU 及里程計配對。
自動割草機。割草機必須保持明確的界線,遵循可重複的路線,並能繞過障礙物。亞公尺至公分級的定位,結合航向與避障,確保安全的邊界工作與大範圍的有效覆蓋。
自動駕駛農業車輛。自動轉向、行列跟隨及可重複的現場操作依賴於 RTK 級的精確度。其回報是可衡量的:減少重複重疊、行距一致,以及後續操作中能回到同一行。
智慧交通系統。智慧運輸系統利用定位系統進行車輛追蹤、車隊管理、導航、車輛協調及基礎設施服務。這裡的需求通常比現場機器人要求輕鬆——亞公尺級的精度和可靠的更新比公分級的重複性更重要——但連續性與通訊介面至關重要。
選擇 GNSS 解決方案時應該考慮哪些因素?
選擇 GNSS 定位系統用於自主平台,歸結為實用的八個重點清單:
- 定位精度。判斷應用程式需要公尺級、亞公尺級或公分級的精確度——這個單一決策驅動整個架構。
- 航向精度。自動轉向與車輛定向所必需。請考慮單天線加磁力計是否足夠,或雙天線GNSS是否合理。
- 星座與頻率支援。多星座與多頻率接收提升可用性與穩健性,特別是在L1/L2/L5 頻段以及受阻的環境。
- RTK 修正支援。檢查接收器是否能處理您所在地區及應用中使用的校正格式——RTCM、網路 RTK 或 PPP-RTK。
- IMU / 死算。每當預期有暫時性 GNSS 阻塞時——隧道、停車場、樹木覆蓋或工業走廊——都非常重要。
- 反干擾能力。考慮有電磁干擾和多徑效應的環境,接收器的穩健性決定了實際效能。
- 通訊介面。CAN、UART、RS232、RS485、乙太網路或無線選項必須符合車輛控制系統及整合架構。
- 機械與環境需求。尺寸、功耗、運作溫度、防水性能及抗震性都會影響可部署的硬體。
JUMPSTAR 如何支援自主導航應用程式
JUMPSTAR 是一家提供自主系統與機器人定位硬體的全球衛星導航系統(GNSS)技術製造商。其自主系統組合包括雙天線GNSS板、推算模組、RTK定位解決方案,GNSS/INS 導航解決方案以及車輛與車隊定位終端,涵蓋GNSS 模組、原廠電路板與 RTK 接收器在產品系列中。該公司的應用程式頁面將自主行動機器人、割草機及智慧交通系統列為支援情境。
作為一個技術參考,以下為X27在其官方產品頁面上列出適用於自動駕駛控制系統、無人車輛及機器人。重點不是規格比較,而是一種模式:供應商在命名這些應用時,應該能討論整個流程,從天線位置、航向基準線到校正源與整合介面。
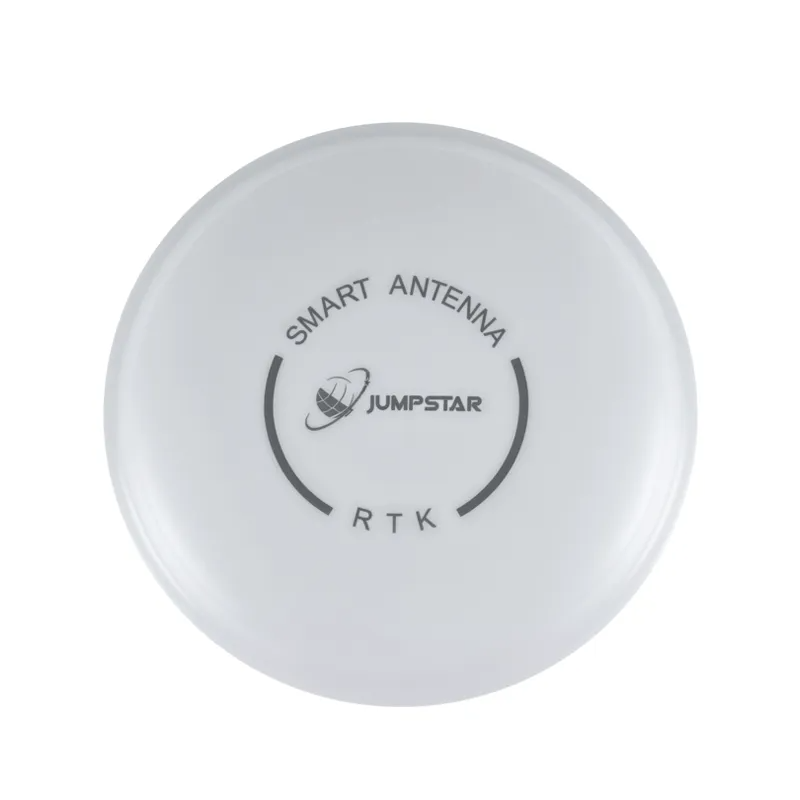
JGNSS X27 GNSS 天線,適用於自動駕駛、無人車輛及機器人應用。
建立自主移動定位系統
自駕車需要定位系統,能提供不只是基本的GPS座標。實用性自動駕駛車輛的 GNSS 解決方案結合多星座GNSS、RTK、雙天線航向、IMU/推算航法及可靠通訊,且適合的配置取決於車輛類型、所需精度、操作環境、預期的GNSS阻擋及整合需求。倉庫式AMR、現場機器人和道路車輛最終會使用相同技術的不同組合。
如果您正在開發自動駕駛車輛、行動機器人或智慧運輸系統,請聯絡 JUMPSTAR 討論您的 GNSS 定位與整合需求。
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


