












如果你指定一個RTK GNSS 模組對於無人機、機器人、追蹤器或手持測量機,資料表第一頁的準確度數字是最沒用的。這門課的每個嚴肅模組都宣稱是公分級的即時訓練(RTK)。區分你組裝中能固定固定的零件與無法固定的部分,在於模組是否能在產品實際運作的條件下達到並維持固定解——部分天空視角、振動框架、共用電源軌、且會斷幾秒的修正連結。
本指南依照工程師通常做出的決策順序進行:準確率宣稱的真正意義、哪六個規格決定選擇、如何將模組與平台類型匹配,以及在將設計提交PCB前需驗證哪些事項。
「公分級RTK」真正承諾的是什麼
RTK GNSS 模組在實際使用中有多準確?
RTK 模組輸出一個位置解,而該解的品質是一個狀態,而非固定性質。接收者會報告它所在的州。設計反抗國家,而非標題數字:
| 解態 | 水平精度 | 如何使用 |
|---|---|---|
| 單點(無修正) | 公尺等級 | 用來定位資產沒問題,但對指導或蹲守沒用 |
| DGPS / 代碼差分 | 亞米 | 這是備案,而非設計目標 |
| RTK 浮車 | 分米級 | 請視為「尚未修正」——不要讓控制邏輯吞噬它 |
| RTK 修正 | 公分級 | 你的準確度規格應該引用的唯一州 |
實務上是:你的韌體應該從 NMEA 串流讀取解決方案狀態,並對任何依賴精度的行為進行閘控。一個模組有 95% 的時間顯示固定,剩下的 5% 是浮動,與一個有 60% 時間顯示固定的模組,這產品是截然不同的——即使兩者都標示相同的公分數值。請向供應商詢問在特定天空條件下的固定費率,而不只是固定點的準確度。
為什麼「+1 ppm」這個詞比標題數字更重要
RTK 精度規格包含一個隨距離變化的項。標示為1.0公分+1ppm的評定,意指每公里基線距離1公分,加上1毫米的固定誤差。在10公里基線時,第二項約增加1公分;在30公里處,約3公分。JUMPSTAR自家的模組文件也以較淺白的語言描述相同關係——每離開基地站10公里,準確度約下降1公分。
設計的結果是:如果你的產品能在很大範圍內運作,基準線是準確度預算的一部分,而非環境細節。將參考站定位,或使用密集的網路校正服務,比起升級到更昂貴的模組,能換回更多的真實精度。
六項規格決定選擇
大多數 RTK 模組比較會卡在準確度上,因為那是最容易找到的數字。這六項決定了零件是否能承受與您的機械、電氣及生產限制的接觸:
| 規格 | 該問的問題 | 你正在做的取捨 |
|---|---|---|
| 帶狀與星座 | 單頻段 L1,還是 L1+L5 / 多星座? | 多一些波段會花更多電流和物料費,但用部分天空線固定得更好 |
| 規模與功率 | 目前有哪些董事會區域和預算? | 最小的零件電流最低,但通常前端整合較少的射頻 |
| 介面 | 修正是怎麼進去的,位置是怎麼出的? | 第二個專門用於 RTCM 的 UART 避免了協定爭用 |
| 天線整合 | 是整合式天線,還是透過射頻接頭外接? | 整合式系統省去無線電頻佈局工作;外部可選擇位置與增益 |
| 是時候先修正了 | 開機後多久才會修復? | 快速初始化對於停走和頻繁的電源重啟非常重要 |
| Update rate | 1 Hz、10 Hz,還是 20 Hz? | 較高速率需要更快的校正傳輸速度與更大的主機頻寬 |
我需要單頻還是雙頻?
以天空視角來判斷,而非以野心。如果天線能覆蓋大部分天空——無論是開闊場地、高空無人機、海洋——一個設計良好的單頻段 L1 模組能可靠地達成固定解決方案,且零件與電流成本較低。如果產品能在建築物旁、樹冠下或靠近反射表面運作,第二頻段就值得:它讓接收器擁有獨立的可觀測量來解決歧義,並縮短漂浮時間。
一個實用的捷徑:數數你的裝置被拒絕開放天空的頻率。野外使用的巡天車是單頻段候選。但如果是沿著建築正面工作的送貨機器人,則不是。
我可以給它多少板子空間和電力?
這類 RTK 模組在兩個維度上都跨度達一個數量級。最小的約16×12毫米,運行量約為20毫安;較大的整合天線零件佔用40毫米級的佔地面積,耗電介於100至220毫安。兩者都是合理的——問題是哪個限制對你的產品具有約束力。
對於一個必須持續數週的電池供電追蹤器來說,低電流部分是唯一真正的選擇,天線設計也必須圍繞它。對於市電或車輛供電的裝置,電流幾乎是免費的,你應該花在更多頻段和更好的前端設備上。
哪個介面承載修正,哪個承載位置?
未明確說明是最常見的整合失敗之一。RTK 模組必須同時執行兩件事:向主機輸出位置輸出(NMEA 或二進位協定),並接受來自無線電、數據機或網路用戶端的修正輸入(RTCM 3.x)。在單一 UART 上,這兩條串流會互相競爭,除非你的主機在排程和緩衝上很謹慎。
若模組外露第二個專用於 RTCM 輸入的序列埠,則完全消除了這個問題——修正會持續流入,而主埠則保持空位供設定和定位輸出使用。如果你的更正連結是行動網路 NTRIP 用戶端而非無線電,請檢查該埠模組的預設波特率是否足夠高,以應付你想發送的 RTCM 訊息集。
天線應該整合進模組裡嗎?
整合式天線可消除無線電線路布線、阻抗匹配、連接器選擇及大部分設計中的合規風險。這對於沒有射頻經驗的團隊,以及模組能清楚看到天空的產品來說,是真正的加速。
當配置關鍵時,外部天線勝出:當模組必須置於金屬外殼內,天線需要安裝在桅杆或屋頂遠離電子設備,或你需要特定增益模式(例如無人機飛行時傾斜的螺旋天線)。如果你選擇外接,要預算連接器、電纜損耗和接地平面——模組資料表的準確度數據假設天線能力不錯,而不只是天線。
它多快會達到固定的解?
通常說冷啟動時天空良好,先修一筆時間。對於持續供電的產品——基地台、固定機器——來說,這幾乎無關緊要。對於能喚醒、修復和睡眠的產品——像是每小時報告一次的追蹤器、間歇性的手持裝置——它主導了使用者體驗。
即時RTK初始化技術將冷啟動固定解決方案縮短至幾秒鐘,這項能力在工作週期中非常值得支付。問問這個數字是根據什麼量度的:熱啟動加上最近星曆,和冷啟動,因為斷電後的夜晚,這是不同的測試。
平台需要多久的更新率?
靜態或慢速應用則完美以 1 Hz 為標準。任何移動速度足夠快、位置延遲重要的東西——巡航時的無人機、高速公路時的車輛、機械手臂——都需要 10 Hz,而高動態平台則可能需要 20 Hz。
較高費率帶來兩個限制。首先,修正連結必須跟上:一台低頻寬無線電能舒適地提供 1 Hz 修正,可能無法維持 10 Hz。其次,並非每個模組都支援標準韌體的最高速率——有些零件的 20 Hz 運作需要特定韌體,所以設計前請確認。
將 RTK GNSS 模組與平台匹配
以下四個模組依據通常驅動其選擇的限制排列,而非價格或準確度。每個問題都解決不同的工程問題。
哪種 RTK 模組適合電池供電的追蹤器或緊湊型裝置?
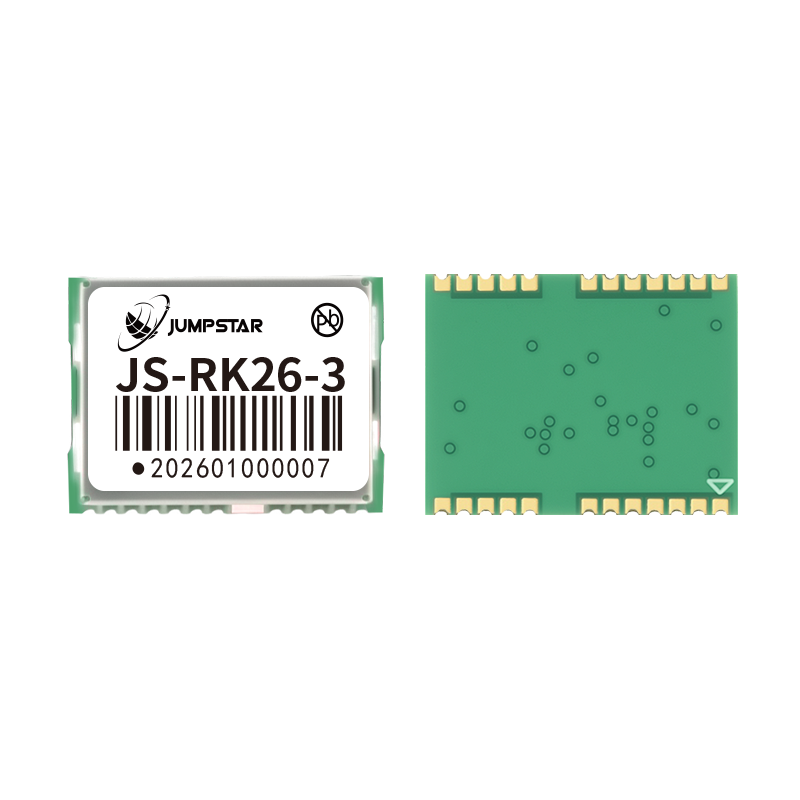
JS-RK26-3 — 超緊湊、超低功耗
- RTK 精度:水平 1.0 公分 + 1 ppm CEP,垂直 1.5 公分 + 1 ppm CEP
- 尺寸 16.2 × 12.2 × 2.3 毫米;典型電流 20 mA,電壓 3.3 V
- 待機電流 14 μA,電壓 3.3 V 以延長電池壽命
- 介面:UART、I2C、TIMEPULSE(PPS)、RESET_N、VCC_RF、VBAT 備份
- 適用於被動或主動天線(建議主動增益 15–30 dB)
- 運作與儲存溫度 −40 °C 至 +85 °C
當板面面積和能量是綁定條件時,選擇這個:穿戴裝置、資產追蹤器、感應艙,任何大部分時間必須睡眠的東西。其 14 μA 待機是啟用值——模組能在主機睡眠時保持備援域存活,這也是喚醒事件後快速重定的原因。
哪個 RTK 模組修復最快且不需要 RF 設計?
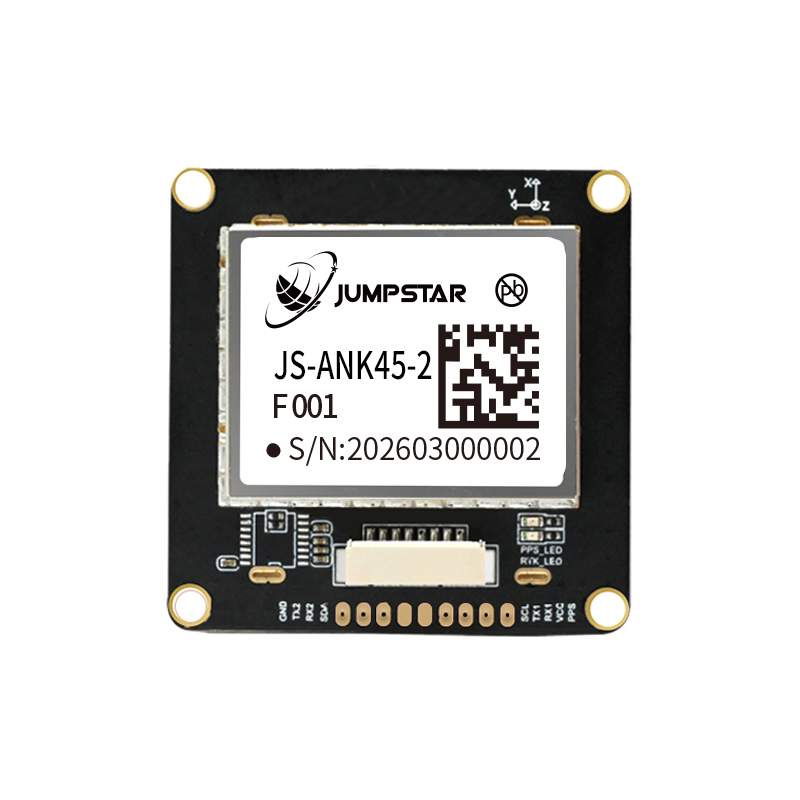
JS-ANK45-2 — 整合天線,即時RTK
- 即時 RTK 初始化:通常在 5 秒內達到固定解
- 內建高增益被動天線,並內建 TCXO、LNA、SAW 濾波器及 RTC
- 1408 個超級頻道配備專用防干擾單元
- 介面:UART(TTL)、RS232 與 I2C,並可配置變體
- 磁力計選項:IST8310預設、QMC5883L或VCM5883可選
當團隊沒有射頻佈局能力,或產品頻繁斷電重開且無法等待傳統收斂時,請選擇此方案。整合天線、TCXO、LNA、SAW 濾波器與 RTC 使模組接近可直接定位子系統——PCB 工作簡化為電源、地線及兩條訊號線。
哪個 RTK 模組適合進入量產的產品?
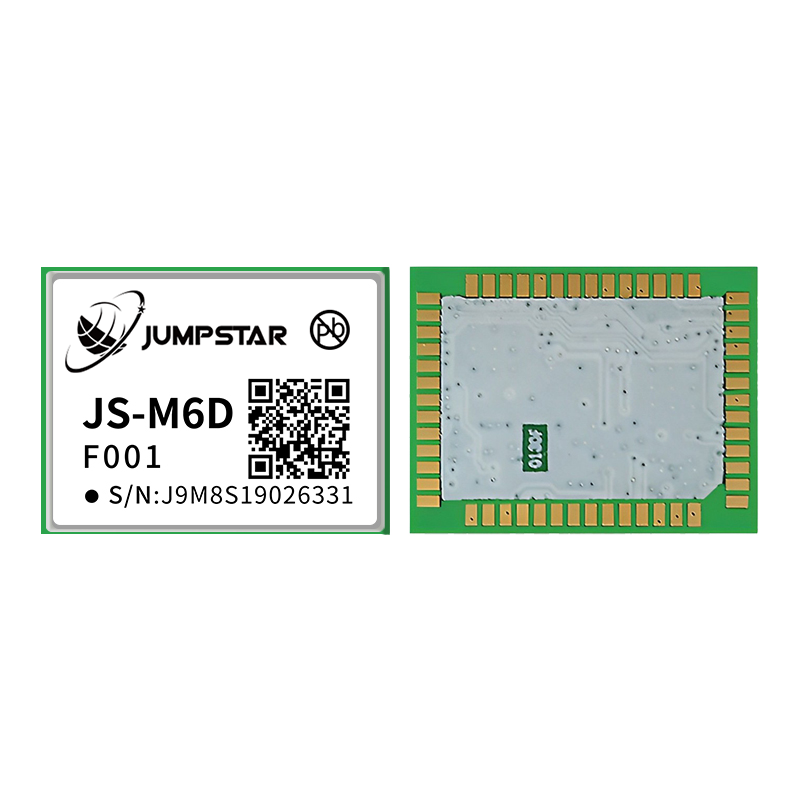
JS-M6D — 全多頻段,SMT準備
- RTK精度:30公里基線內水平精度為2 cm + 1 ppm
- 六個頻率點:GPS/QZSS L1+L2,GLONASS G1+G2,BDS B1I+B2I,伽利略 E1+E5b
- LGA 封裝 22.0 × 17.0 × 2.4 毫米,標準 SMT 可拆卸與回流
- 典型電流為105 mA,電壓為3.3 V,峰值為130 mA;備用電源 1.8–3.6V
- 熱啟動不足1秒,AGNSS輔助冷啟動低於3秒
- 內建天線開路/短路偵測與天線功率控制
當設計要送往SMT生產線時,選擇這個選項,產品會大量出貨。有兩個功能在大規模上特別重要:LGA 套件可處理標準的拾取與置換,無需手工組裝;天線開路/短路偵測則將原本需要實驗室診斷的現場故障,轉化為主機可回報的標誌。
哪個 RTK 模組能修正天空部分被遮擋的現象?
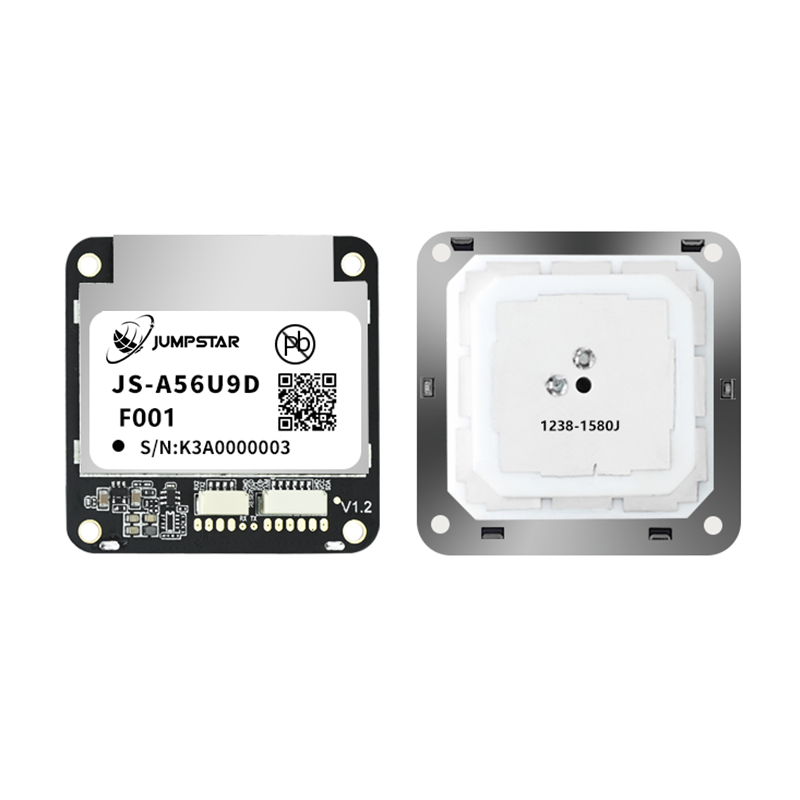
JS-A56U9D — 雙UART,都市峽谷調音
- 支援基地台與漫遊車兩種模式
- UART1 用於主機通訊(UBX、NMEA、RTCM);UART2 專門用於 RTCM3 與 NMEA
- 高增益整合天線——無需外部射頻元件
- 多頻段架構搭配多星座同步追蹤,能在部分阻礙下維持高固定速率
選擇這種方式適用於車輛、路邊設備和都市機器人——任何天空視野經常被建築物或植被遮擋的地方。專用的第二 UART 是結構上的優勢:修正訊號持續在自有埠口串流,而主機埠則保持可用,這正是 NTRIP 用戶端在行動網路上所需的安排。
如果月台也需要調整方向怎麼辦?
單一的RTK模組只給你一個職位,而不是方向。如果你的平台必須知道自己指向哪個方向——AGV 對接、農場機械跟著一排、左舷車輛對齊貨櫃——你需要兩個天線在已知基線上,以及一個能計算它們間向量的接收器。這是不同的產品類別:雙天線標題板,而非單一 RTK 模組。JUMPSTAR 的標題與定位板這些都專為這項工作而設計,而你獲得的準確度,更多取決於基準線長度和安裝品質,而非接收機本身。
承諾前的整合檢查
當更換模組成本高昂時,四個問題往往會在後期浮現。在排版前先問清楚:
- 修正從哪裡來?網路校正服務需要行動通訊覆蓋及數據方案;本地基地台需要有人負責定位、供電並進行調查。許多部署最後會同時使用兩者,只有在網路覆蓋失效的地方才使用本地基地。
- 天線實際上放在哪裡?模組的準確度假設天空清晰且地面平面正常。距離天線幾公分內的金屬、上方的碳纖維框架,或旁邊的電池,都會讓你的固定解決方案運作時間減少。
- 修正中斷期間會發生什麼事?事先決定主機是撤退漂浮、進行推算感測器融合,還是回到最後已知的位置。模組推算範圍正因為隧道和地下停車場讓車輛成為常態,而非例外。
- 你要如何在生產中驗證準確性?規劃測試:一個調查的參考點、一個明確的觀察期間,以及一個固定的記錄率。沒有它,你無法分辨模組問題和退貨機天線的問題。
JUMPSTAR 系列的起點
JUMPSTAR 負責模組、電路板與天線的組裝,因此選擇通常取決於哪個限制是約束力,而非使用哪個廠商。大多數專案有三個切入點:
- 高精度 RTK 模組— 用於測量、機械控制、機器人及無人機工作的公分級零件。
- 標準精度模組——當應用程式需要地點而非指引,且目前預算佔主導地位時,這是正確的答案。
- RTK 定位板— 整合帶有天線與介面的板子,集中於同一載波,適合需要定位子系統而非元件的團隊。
如果你的精度需求是由天線行為而非接收器能力驅動——如相位中心穩定性、多徑抑制、增益模式——就從GNSS 天線範圍反而。在邊際天空應用中,天線選擇比模組選擇更能移動固定速率。
結論
指定一個RTK GNSS 模組最後依序為四個判決。首先,決定你的產品能實際作用於哪個解決方案狀態——並設計韌體來讀取該狀態,而非假設公分。第二,識別大小、電流、頻段數、天線整合度、初始化速度與更新率之間的約束;一個在你沒有限制條件上贏的模組,是個糟糕的交易。第三,確認介面圖包含修正與位置,且無爭奪。第四,確認有真實產品能承載你剛剛指定的天線和校正連結。
準確率數字是這些決策的輸出,而非輸入。依此順序完成的團隊最終會得到一個固定的現場解答模組;從數據表標題出發的團隊通常會在整合時找到差距,因為這時彌補成本最高。
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


