












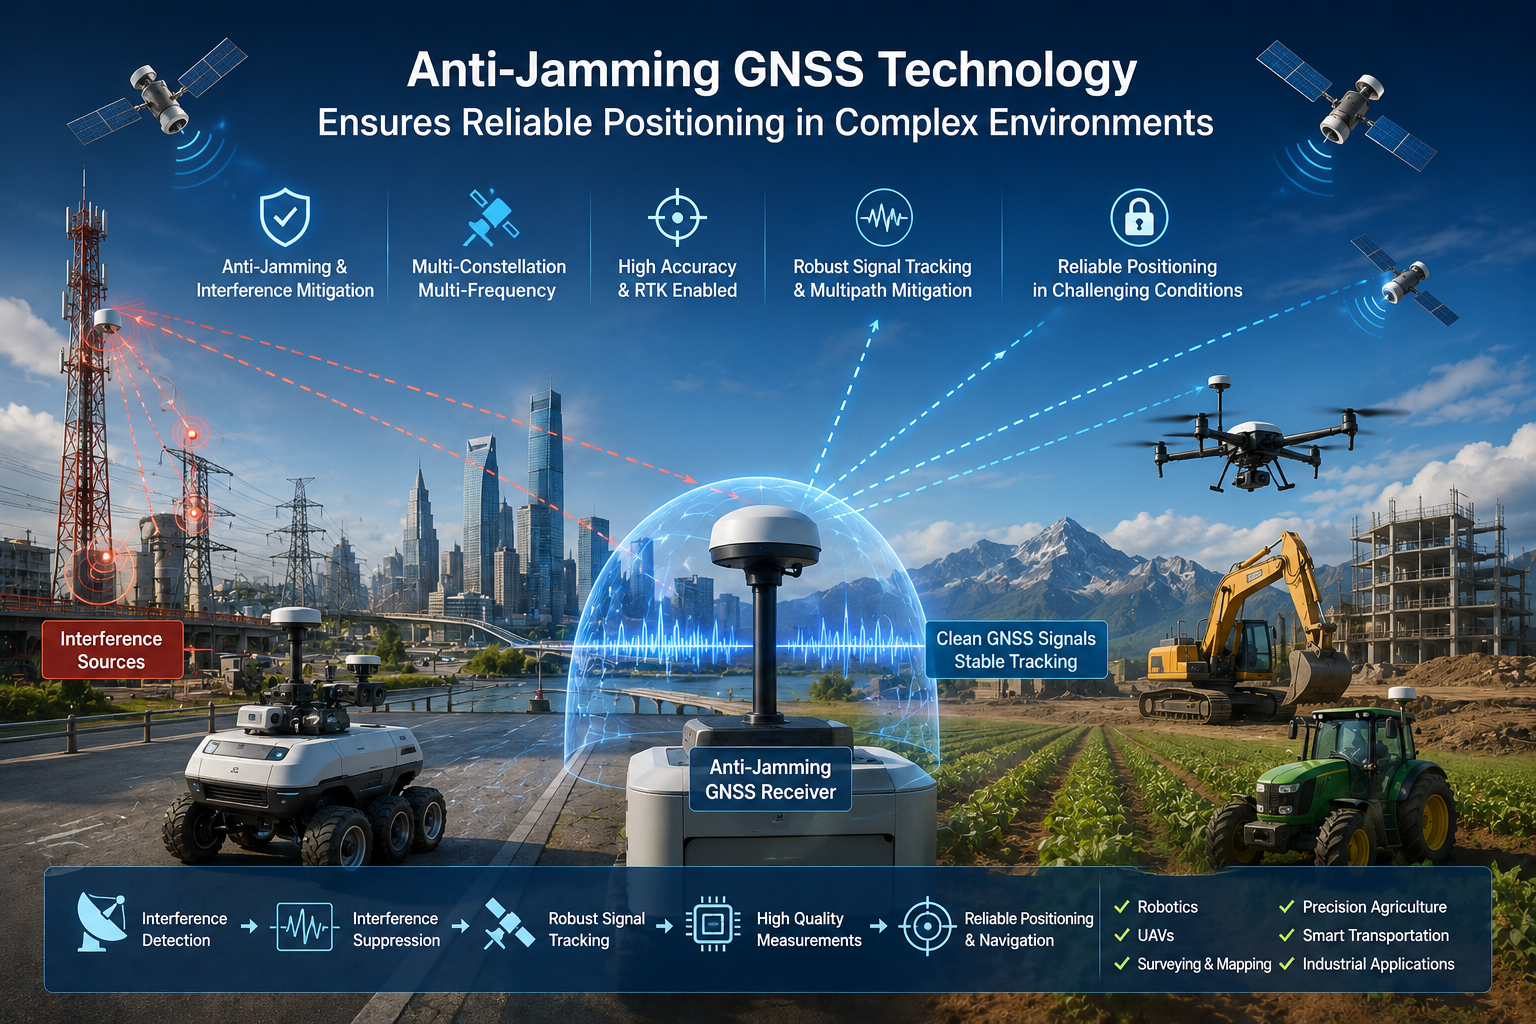
GNSS應用正進入越來越嚴苛的環境:自主機器人、無人機在電力基礎設施附近飛行、都市智慧交通、金屬結構周圍的測量,以及在開放田野中的精密農業機械。衛星訊號抵達地球表面時功率極低——遠低於附近大多數無線電訊號——這使得接收器容易受到不受歡迎的射頻訊號以及建築物、車輛和金屬結構反射的訊號影響。
因此,僅靠高精度定位已不再足夠。接收器在紙面上看起來很棒,但如果當射頻環境變得惡劣時無法穩定定位,應用程式就會失敗。在干擾下的可靠性與準確度同等重要,這正是防干擾GNSS技術的用武之地。本文說明什麼是 GNSS 干擾、它如何影響定位、防干擾技術的運作方式,以及 OEM 在選擇抗干擾 GNSS 接收器或模組時應評估哪些事項。
什麼是 GNSS 干擾?
GNSS接收器必須偵測並處理極弱的衛星訊號——通常在天線處約−125 dBm或更低。當其他射頻訊號進入接收器前端時,可能會壓倒這微小的訊號:降低訊噪比、中斷衛星鎖定、增加定位誤差、減慢 RTK 收斂速度,嚴重時甚至導致定位完全喪失。
關鍵概念很簡單。問題不在於衛星從天空消失;接收器可能無法將有用的 GNSS 訊號與到達同一天線的不想要的射頻能量區分開來。當分離失效時,測量值會下降,位置輸出也會隨之下降。GNSS 干擾緩解措施能讓測量值即使存在不必要的射頻能量也能保持可用性。
GNSS 干擾從哪裡來?
干擾源大致分為三大類,實際部署可能同時面臨多個干擾源。
故意干擾
故意干擾包括干擾及其他刻意干擾,目的是干擾GNSS接收——例如在GNSS頻段或附近發射射頻能量,使衛星追蹤變得困難甚至不可能。這對關鍵基礎設施及任何依賴持續定位運作的系統來說,是一項安全與韌性考量。
非故意干擾
工業環境中大多數干擾是無意的。工業電子、電力電子、馬達、通訊設備以及屏蔽不良的電子設備,可能會發射出落在GNSS頻段內的能量,或是發射出接收器前端無法完全過濾的寬頻雜訊。這些光源通常靠近天線,因此特別具有破壞性。
平台層干擾
第三個來源是平台本身。機器人、無人機及載具攜帶開關電源、馬達、數位電子及通訊模組,這些模組可向安裝於同一平台上的GNSS天線輻射干擾。天線的位置、接地、屏蔽和前端濾波都會影響接收器接收到多少雜訊。
GNSS 干擾如何影響定位效能
干擾對定位系統的影響形成連鎖反應。根據嚴重程度,OEM可能會發現以下任一項:
- 衛星追蹤中斷— 接收器會對單一衛星解除鎖定,減少定位解的幾何形狀。
- 定位可用性降低— 系統可能會停止輸出位置,或切換到較低精度模式,持續數分鐘甚至更久。
- RTK 收斂問題— 干涉使載波相位測量噪聲較大,因此 RTK 初始化與固定速度變慢且穩定性降低。
- 位置誤差增加— 即使定位被維持,退化的測量仍可能產生跳躍、漂移或超出預期誤差預算的位置。
- 導航不穩定性— 在無人機、機器人及自主車輛上,不穩定的位置訊號會直接傳播到導航與控制迴路中,這些迴路負責引導平台。
定位可靠性是系統層級的要求,而不僅僅是精度規格。即使接收器在開放天空測試場上達到精度目標,但若無法承受真實環境的射頻條件,仍可能在野外失效。
防干擾GNSS技術:它是如何運作的?
抗干擾GNSS技術並非單一功能,而是涵蓋接收器射頻前端、訊號處理與定位引擎的一系列技術。強健的防干擾接收器結合了多層:
- 干擾偵測— 接收器持續監控射頻環境,識別異常射頻能量或訊號狀況的突然變化,以判斷干擾存在。
- 干擾抑制— 一旦識別出干擾,抑制技術可降低其對訊號處理的影響,例如在 GNSS 頻段內排除窄頻或單音干擾。
- 穩健訊號追蹤— 追蹤迴路設計用於在惡劣條件下盡可能長時間保存衛星訊號,保持鎖定,而傳統接收器則會放棄。
- 多星座接收— 透過同時處理 GPS、BDS、GLONASS、GALILEO、QZSS 及其他星座(視產品而定),系統擁有更多可用訊號,且在受影響時具備更多冗餘性。
- 多頻接收— 追蹤L1、L2和L5會增加多樣性:干擾很少會同時影響每個頻段,因此多頻接收為定位引擎提供了可選擇的選擇。
準確說明這些技術能做什麼、不能做什麼非常重要。多星座與多頻率接收大幅提升了穩健性,但無法完全消除干擾——強大的干擾器仍能壓倒任何接收器。防干擾技術的目標是擴大系統持續產生可用定位的條件範圍,這正是工業應用所需要的。背景請參見我們的文章多星座GNSS及L1、L2和L5頻段.
抗干擾與多徑緩解不同
干涉、多徑效應和電離層效應常被一同討論,但它們是不同的問題,且有不同的解決方法。
- 干擾指的是不想要的射頻能量,會降低 GNSS 訊號接收與處理能力——例如,干擾器或天線附近的工業發射器。
- 多徑當 GNSS 訊號反射在建築物、金屬結構或車輛上,直接或透過反射路徑抵達天線時,就會發生這種情況。反射訊號與直接訊號重疊,並引入單靠濾波無法修正的測量誤差。
- 電離層效應是由電離層變化所引起,影響GNSS訊號傳播,特別是在特定條件和區域。它們會以需要建模或修正的方式改變訊號延遲。
這些問題可能同時發生,因此高可靠性的GNSS系統會同時處理多個面向:干擾緩解、多徑緩解、電離層緩解、訊號完整性及多頻接收。即使接收器能很好地處理干擾,在都市峽谷中仍可能面臨多徑問題,反之亦然。更多資訊請參閱我們的指南多徑緩解與城市定位的先進演算法.
為什麼防干擾對高精度 RTK 很重要
RTK 提升了接球員表現的標準。RTK 解決方案不僅產生一個位置;它需要穩定的載波相位追蹤、可靠的校正處理、快速且穩定的收斂,以及連續固定的解——這些都容易受到干擾:
干涉會增加載波相位測量的雜訊,使得整數歧義更難解決並維持固定解。結果是初始化變慢、定位遺失更頻繁,以及更長時間的準確度下降。在測量、無人機測繪、農業機械、自主機器人及電力檢查等領域,在嘈雜環境中脫離固定模式的RTK系統,其破壞性可能與從未達到公分精度的系統一樣嚴重。
這就是為什麼防干擾能力和理論精度一樣重要。每當馬達控制器切換或附近發射器啟動時,接收器若失去定位,實務上不如在相同條件下保持連續固定解的接收器有用。GNSS 干擾抑制與穩定的 RTK 效能是密不可分的。
不同工業應用的 GNSS 防干擾
防干擾的具體方式因應用而異:
無人機與無人機
無人機平台體積小、速度快,且電氣噪音大。整合必須輕量化,定位在動態移動時必須穩定,且射頻環境——無人機自身的電子設備、視訊連結與控制連結——可能擁擠。低延遲和高更新率和干擾排除一樣重要。
自主機器人
戶外機器人需要路線追蹤及長時間可重複定位。它們自身的馬達、電源供應器和通訊模組會產生平台層級的干擾,而建築物和金屬裝置則會增加多徑。持續定位很重要,因為位置饋線的缺口會中斷機器人的任務。
精準農業
農業設備能在開放田間導航,配備可重複的路線、機械導引及自主農具。干擾源比都市地區少,但在大範圍田野和長時間運作中保持可靠性至關重要——若在通過時定位失效,則代表錯過或重疊的排位。
電力與基礎設施檢查
檢查平台工作於電氣設備、變電站及金屬結構附近,這些環境的射頻環境複雜且難以預測。可靠地靠近基礎設施定位需要能容忍干擾並在強能量存在下持續追蹤訊號的接收器。
測量與製圖
調查團隊要求達到公分級的精度與可靠的RTK定位。訊號可用性與結構周圍多徑決定了基探車對達到固定解的可靠性,而干擾則可能完全停滯生產。
原廠廠商在選擇防干擾 GNSS 接收器時應該注意什麼?
評估抗干擾GNSS接收器或模組時,請將規格書與實際任務配置檔對照閱讀。最重要的標準:
- 干擾偵測與抑制— 產品是否實作了官方規範中所述的專用偵測與抑制技術?
- 多星座支援— 檢查哪些星座實際支援(GPS、BDS、GLONASS、GALILEO、QZSS,等);星座越多,當某些訊號被削弱時,冗餘也會增加。
- 多頻支援— L1、L2 和 L5 覆蓋增加干擾多樣性並提升 RTK 的穩健性;確認資料表上的頻段。
- RTK 效能— 評估 RTK 精度、初始化速度、校正協定支援,以及固定解在劣化條件下的穩定性。
- Update rate and latency— 動態平台需要以高速、低延遲的新鮮位置資料;請核實接收者的實際數據。
- 多徑緩解— 對於都市、工業及富含金屬的環境,反射訊號抑制是一項值得確認的獨特能力。
- 反欺騙— 在產品明確支援的情況下,反欺騙可防止偽造的 GNSS 訊號。這和防干擾功能不同,所以兩者都比較產品實際功能。
- 規模與功率— 對於無人機、機器人及嵌入式設備,尺寸、重量與功耗是一階限制。
- 介面— 將文件中的電氣介面(UART、USB、乙太網路、CAN、I2C)與主機控制器的匯流排相匹配。
沒有任何單一產品能適用於所有平台,因此選擇應從營運環境開始,而非僅靠標題準確度數字。
JUMPSTAR 對可靠 GNSS 定位的策略
JUMPSTAR 打造高精度 GNSS 模組、接收器及定位解決方案,專注於工業平台實際面臨的環境條件。其方法結合多星座與多頻率接收、干擾與多徑緩解、電離層緩解、高更新率與低延遲、RTK 能力、雙天線航向,以及產品提供反欺騙支援。
可靠的定位來自接收機架構、訊號處理、射頻設計、天線選擇、校正資料及系統整合的綜合結果,而非單一規格。此系列設計讓原廠製造商能選擇適合其平台的組合,從緊湊型嵌入式模組到功能齊全的接收器皆有涵蓋。
具備防干擾功能的 JUMPSTAR GNSS 產品
三款 JUMPSTAR 產品展示了抗干擾能力如何在不同形態中實作:
該JS-AP55是一款多頻段、多星座的GNSS接收器,適用於無人機、機器人及自動駕駛應用。它結合了 448 個硬體通道,具備全星座接收功能(GPS、BDS、GLONASS、GALILEO、QZSS、NavIC 和 SBAS),更新速率為 100 Hz,延遲低於 10 毫秒,以及 AIM+、IONO+、APME+ 和 RAIM+ 技術,以在複雜環境中提供穩定效能。RTK 精度可達 0.6 公分 + 1 ppm,選配的 AP55H 雙天線版本可將航向降低至 0.15°。OSNMA 反欺騙支援為 OEM 提供干擾與偽造訊號的保護。
對於需要航向和定位的平台,JS-CK15-3是一款多星座接收器,具備雙天線航向及內建 IMU。它提供 8 mm + 1 ppm 水平精度及 15 mm + 1 ppm 垂直精度,最高可達 50 Hz 定位,以及 100 Hz IMU 輸出。其防干擾設計可抑制窄頻與單音干擾高達60分貝,慣性導航能在衛星訊號微弱時保持定位——非常適合無人機與機器人平台靠近電氣噪音。
當尺寸和重量都很緊湊時,JS-BCK43H-3是一個迷你型多星座、多頻率 RTK 模組,尺寸為 39.0 × 30.0 × 6.04 毫米,重量低於 25 克。它結合雙天線干涉儀航向(1 公尺基線時 0.2°)與內建 IMU,具備 8 mm + 1 ppm 的 RTK 精度,並具備快速初始化,並可抑制窄頻及單音干擾,最高可達 60 dB 的訊號與干擾比。雙 UART、Type-C、雙 RF、PPS 與 EVENT 介面讓嵌入變得簡單。
完整的模組、接收器和天線系列皆可在JUMPSTAR 產品頁面.
建立可靠的GNSS定位系統
防干擾接收器只是可靠GNSS定位系統的一部分。整個鏈條包括 GNSS 接收器或模組、天線、射頻佈局與線路、天線位置、RTK 校正源、機器人或車輛控制器、感測器融合,以及將它們串連起來的軟體。
每一個連結都很重要。技術能力強的接收器,若天線位置不佳、系統設計時忽略射頻環境,或平台電子設備將雜訊輻射至天線附近,仍可能表現不佳。最可靠的系統是整體設計:天線配置從一開始就規劃好,無線電配置保持乾淨,接收器則依其實際能承受的干擾條件選擇。
結論
在複雜環境中,高精度 GNSS 無法僅靠準確度來判斷。規格表上的數字——0.6公分、1公分或2公分——對於接收器在干擾出現時的行為說明不多。重要的是訊號可用性、抗干擾性、多徑緩解、RTK 穩定性、更新速率、延遲與系統整合。抗干擾GNSS技術針對這些因素中最具干擾性的部分:當有不需要的射頻能量存在時,它能讓定位引擎繼續運作,讓應用程式也能持續運作。
JUMPSTAR 結合高精度 GNSS 定位技術、干擾緩解及 OEM 導向的整合選項,適用於嚴苛的工業應用。如果你正在打造一個必須在嚴苛射頻環境中保持可靠定位的平台,請先與你討論你的操作條件、限制條件及精度要求。
需要在複雜的射頻環境中穩定定位GNSS?
JUMPSTAR 提供抗干擾 GNSS 模組、RTK 接收器及定位解決方案,設計用於 OEM 整合,涵蓋無人機、機器人、農業、測量及工業應用。
請聯絡JUMPSTAR討論您的GNSS需求.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


