












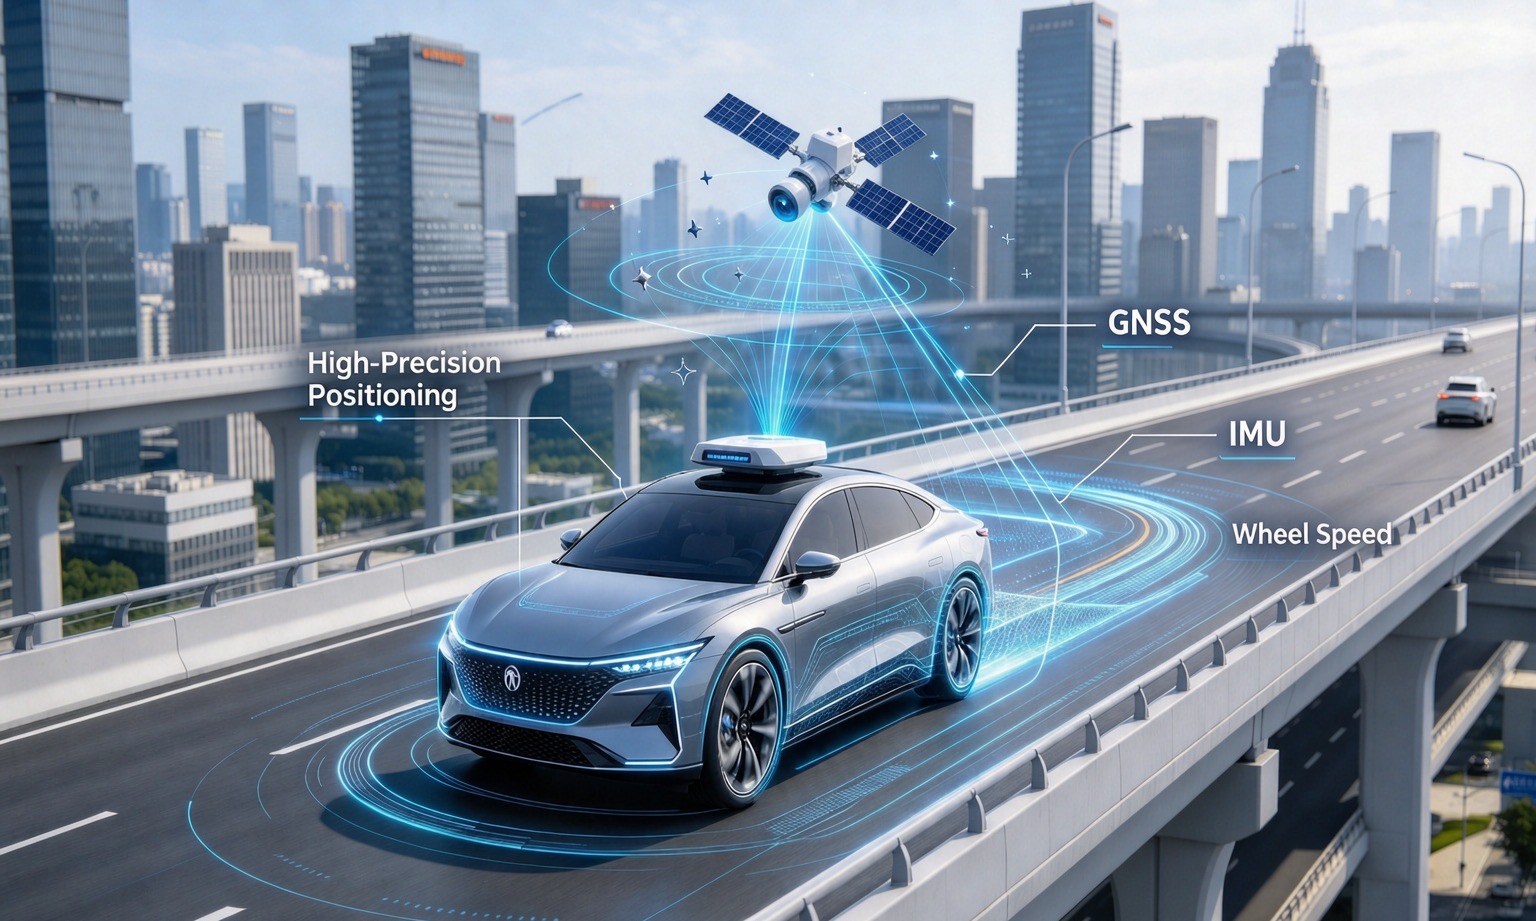
攝影機和雷射雷達很好地回答了一個問題:我周遭有什麼。它們仍然無法回答車輛移動前必須回答的三個問題——我在地圖上的位置、車身指向哪個方向,以及我實際行駛的速度。
這就是 GNSS IMU 車輪速度融合的工作,也是堆疊中在隧道下方出問題前,最不受注意的部分。這是從整合面撰寫:每個感測器的權威範圍、每個感測器在哪些地方默默失敗,以及在程式提交前解決爭論的測試。
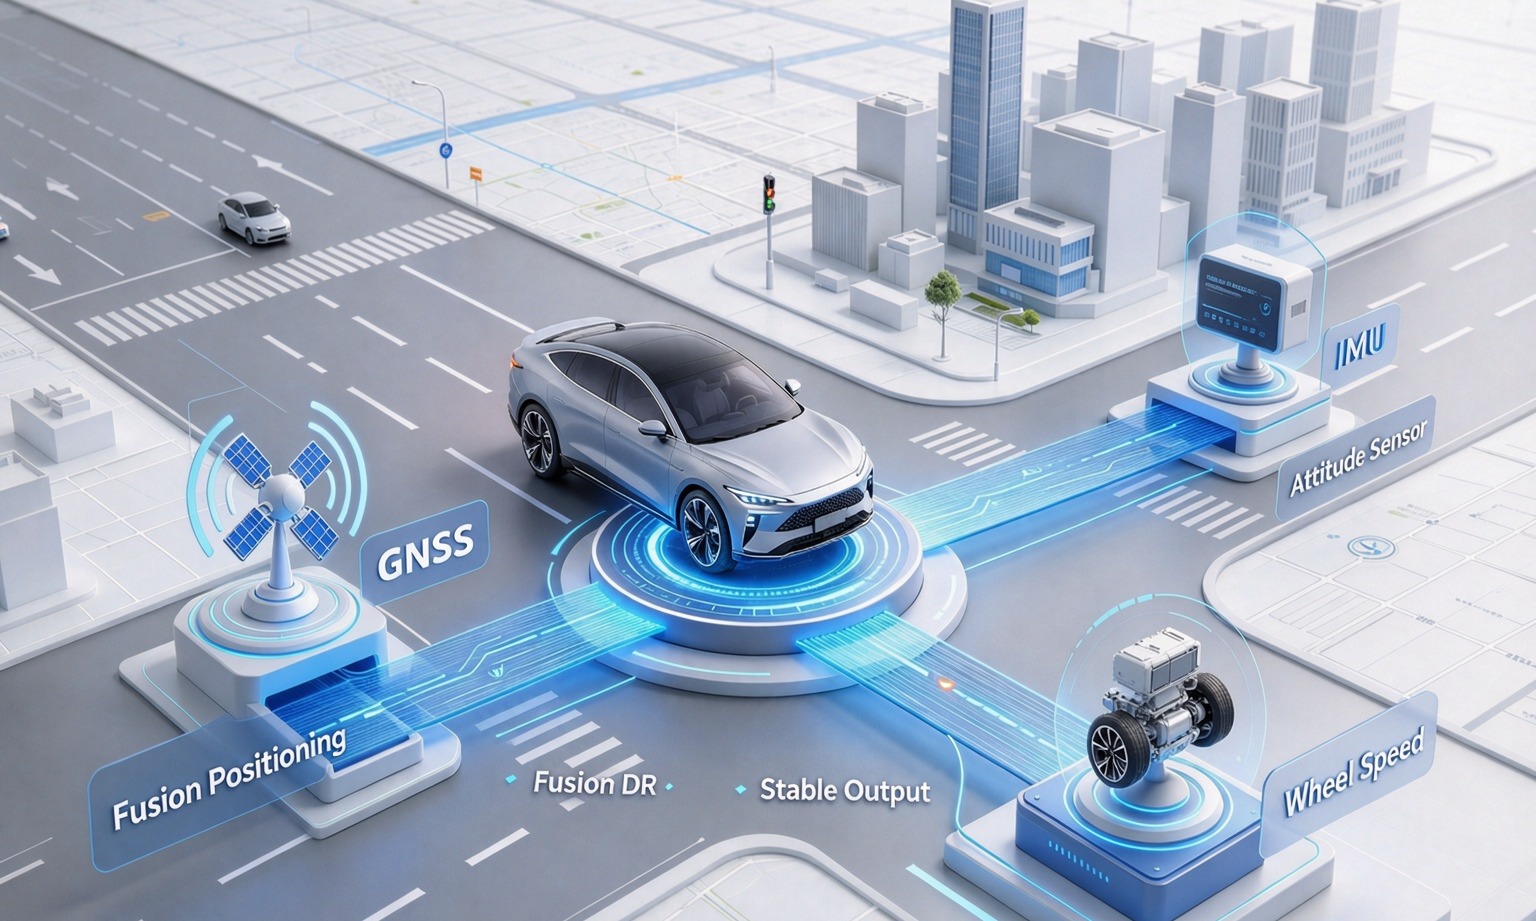
GNSS IMU 車輪速度融合:三種感測器,三種真理
大多數團隊都能描述這三種感測器。能說出每個裝置權威範圍的差異較少,而這差異正是融合設計與三個裝置在同一機殼內的差異。
| 感測器 | 權威性 | 速率 | 失敗者 |
|---|---|---|---|
| GNSS / RTK | 地球上的絕對位置 | 1–10 Hz | 失去天空,或接收反射 |
| IMU | 旋轉速率與比重 | 100–200 Hz | 將自身偏置整合進漂移 |
| 車輪速度 | 輪胎通過的距離 | CAN頻道的20–100 Hz | 當輪胎打滑時回報換位情況 |
逐欄閱讀,架構會自動說明:一個感測器沒有漂移但沒有連續性,一個有連續性但沒有參考點,另一個兩者都還沒有,直接測量地面,成本幾乎不高。
GNSS:唯一知道「這裡」位置的感測器
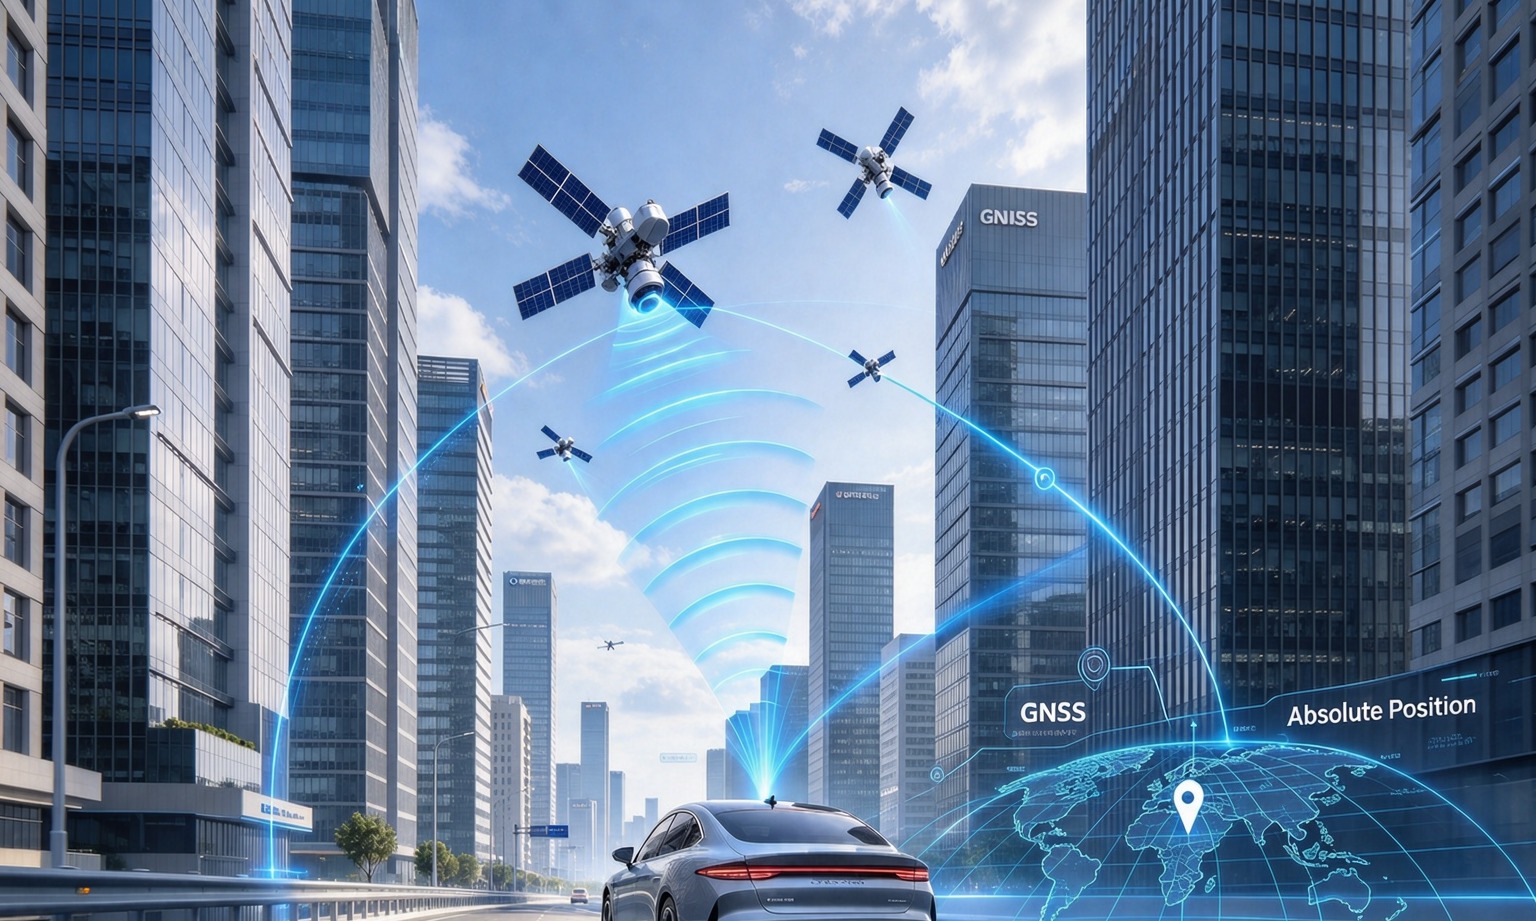
GNSS是唯一能在你沒去過的情況下告訴你位置的感測器。其他一切都是從假設開始的;GNSS 從行星出發。
使用 RTK 校正時,能提供公分級的絕對位置,其機制值得明確說明,因為它後續解釋失效模式:已知座標的參考站測量當前大氣與軌道誤差,將其作為修正發送,接收端則減去。校正的效果取決於傳輸連結的強度和天線上的天空視圖——這也是為什麼RTK對抗PPK這對後製很重要,但對行駛中的車輛沒有幫助。
有兩個性質經常被誤讀。第一是速率:1–10 Hz 是正常範圍,因此車輛在兩個定位點間以 50 公里/小時行駛半公尺,必須有東西填補這個空隙。第二,準確率數字描述的是在既定條件下的分布,而非每一刻的承諾。在都市峽谷中,你得到的位置通常是從反射訊號計算出的乾淨解,這比明顯的定位遺失還要糟糕,因為輸出中沒有任何警告。其機制詳見城市定位中的多徑緩解.
IMU:快速、流暢且錯誤,幾秒鐘內完成
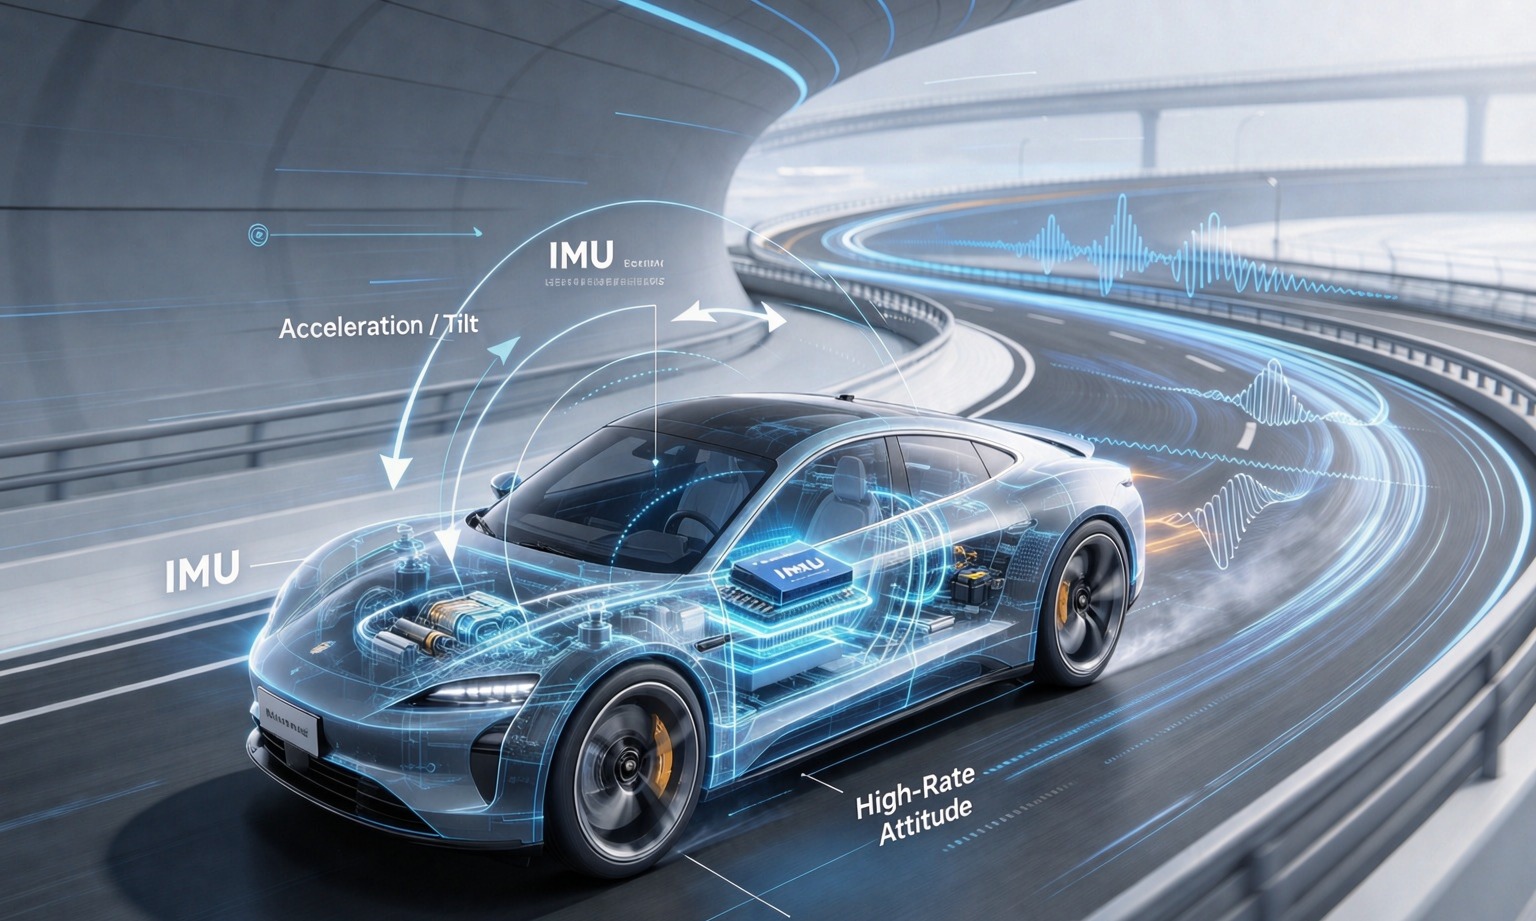
IMU是唯一能知道身體在過去十毫秒內做了什麼的感測器。陀螺儀測量旋轉速率,加速度計測量比推力,兩者結合後得到姿態、速度,最後得到足夠平滑的短期位置。
它也是最常被過度信任的感測器:其輸出看起來從未損壞。沒有中斷,沒有警告標誌,沒有跳躍。賽道只是輕輕地向外彎曲,越往前走,看起來越合理。
算術並不複雜。帶有0.5°/s殘留偏置的陀螺儀若無修正,十秒後產生5°的航向誤差,之後每行駛一公尺方向錯誤。加速度計也有同樣問題,但較為細膩:它無法區分持續加速度與傾斜,因此濾波器需要GNSS或車輪速度來判斷哪個是哪個。
數據表容易引起混淆,因為慣性規格分為三個單位。「公分水平3秒,米水平10秒」是一種立場陳述,可以字面理解。「衛星失效120秒後誤差在5%以內」通常是行駛距離的百分比——兩公里的5%等於一百公尺。同一部分兩者皆可能成立;他們回答的問題不同。
輪速:無人擁有的最便宜觀察器
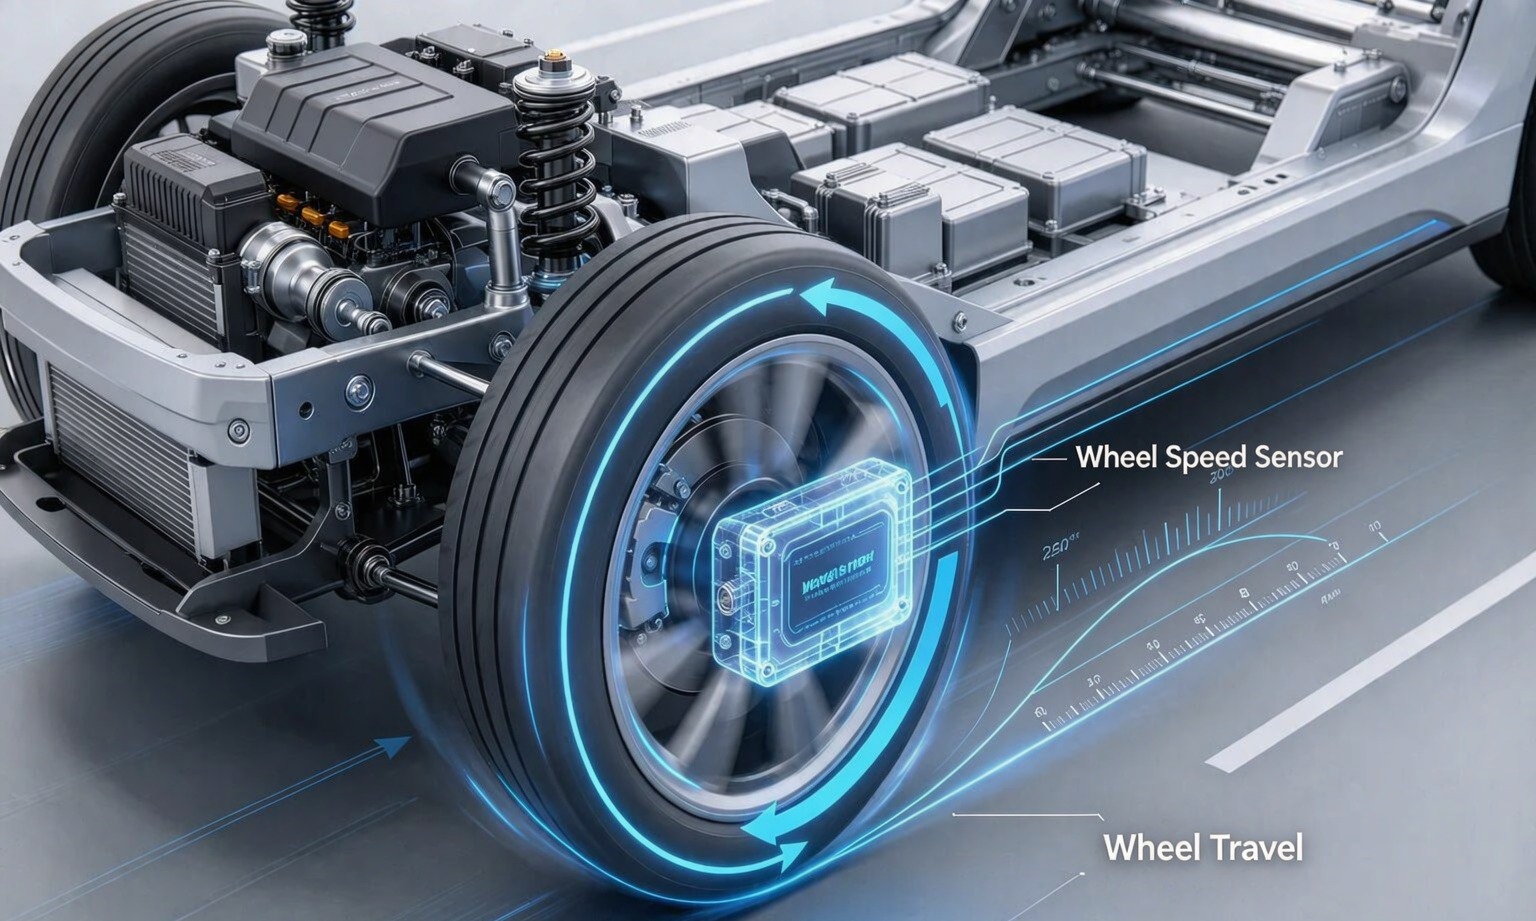
車輪速度是唯一能透過接觸路面來測量距離的感測器——這在公分RTK下顯得微不足道,這正是它被忽略的原因。
它的解析度比大多數人想像的還要好。其環有48齒,圓周2公尺,一脈衝行程約4公分,每秒數十次以步行速度傳送——正是GNSS多普勒最弱的地方。它也為濾波器提供刻度參考:若沒有獨立的距離測量,慣性解中的刻度誤差只能在 GNSS 返回時修正。
它的弱點同樣簡單。輪速感測器會回報旋轉,而非運動。在制動時、在冰面、碎石上,或輪子鎖死時,旋轉與行程會停止一致,誤差不小——可能是車輛的全速。這就是為什麼有用的訊號是四個車輪轉速,而不是單一平均車速:左右的差異是濾波器判斷某物正在打滑的關鍵。
接著是決定大多數專案的整合現實。在量產車上,四個輪速已經存在於底盤匯流排上,由 ABS 或 ESC 控制器公布。它們不存在於 GNSS 接收器中,且包含我們的 GNSS+INS 模組無法讀取這些訊息。輪速段在融合層或域控制器處連接,透過 CAN 連接,並有其自身的延遲與縮放。如果供應商告訴你他們的模組「熔斷輪速」,合理的問題是它是接在哪個連接器上。
三者如何在真實車輛中融合
融合本身並不華麗:一個能用IMU高速預測、當可靠定位到來時用GNSS校正,並在中間以車輪速度進行限制。不同車輛之間變化的是哪個感測器隨時攜帶解決方案。
| 狀況 | 攜帶解法 | 推薦觀看 |
|---|---|---|
| 開放式公路 | GNSS,經RTK修正 | 沒什麼特別的;這是個簡單的案例 |
| 都市峽谷 | IMU,GNSS則間歇性回歸 | 看起來有效的反射修正 |
| 短隧道 | IMU 加車輪速度 | 入口處再入錯誤 |
| 長隧道或地下 | 車輪速度,IMU 退化 | 比例因子與航向漂移 |
| 低速機動 | 車輪速度加上航向來源 | 航向是否存在於0 km/h時 |
| 低摩擦表面 | IMU,輪速降低配重 | 滑移偵測,而非滑移假設 |
當一條腿缺失時,什麼會斷
拆下感應器是最快查看它在做什麼的方法;這三個特徵足夠明顯,可以從日誌中診斷。
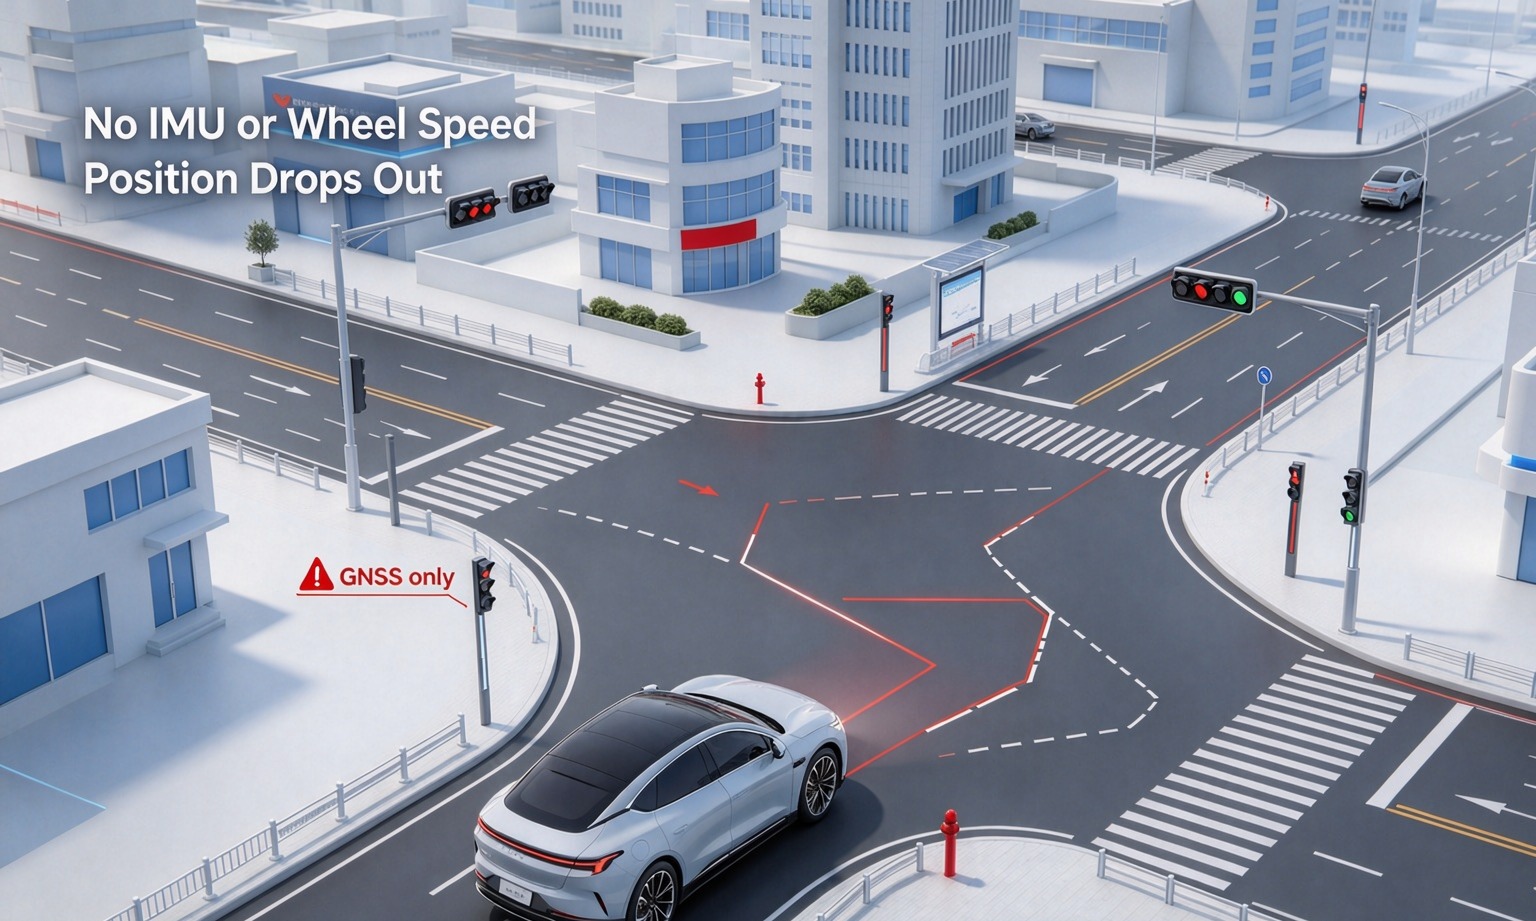
僅限 GNSS:由點組成的軌道
在 5–10 Hz 時,輸出是一系列位置,中間沒有其他位置。在高速彎道中,紀元間的間隔是弦,底盤則沿弧線移動。進入隧道時完全沒有輸出,控制器會停止或回放——這是正確的行為,也是這種配置從未無人駕駛出貨的原因。
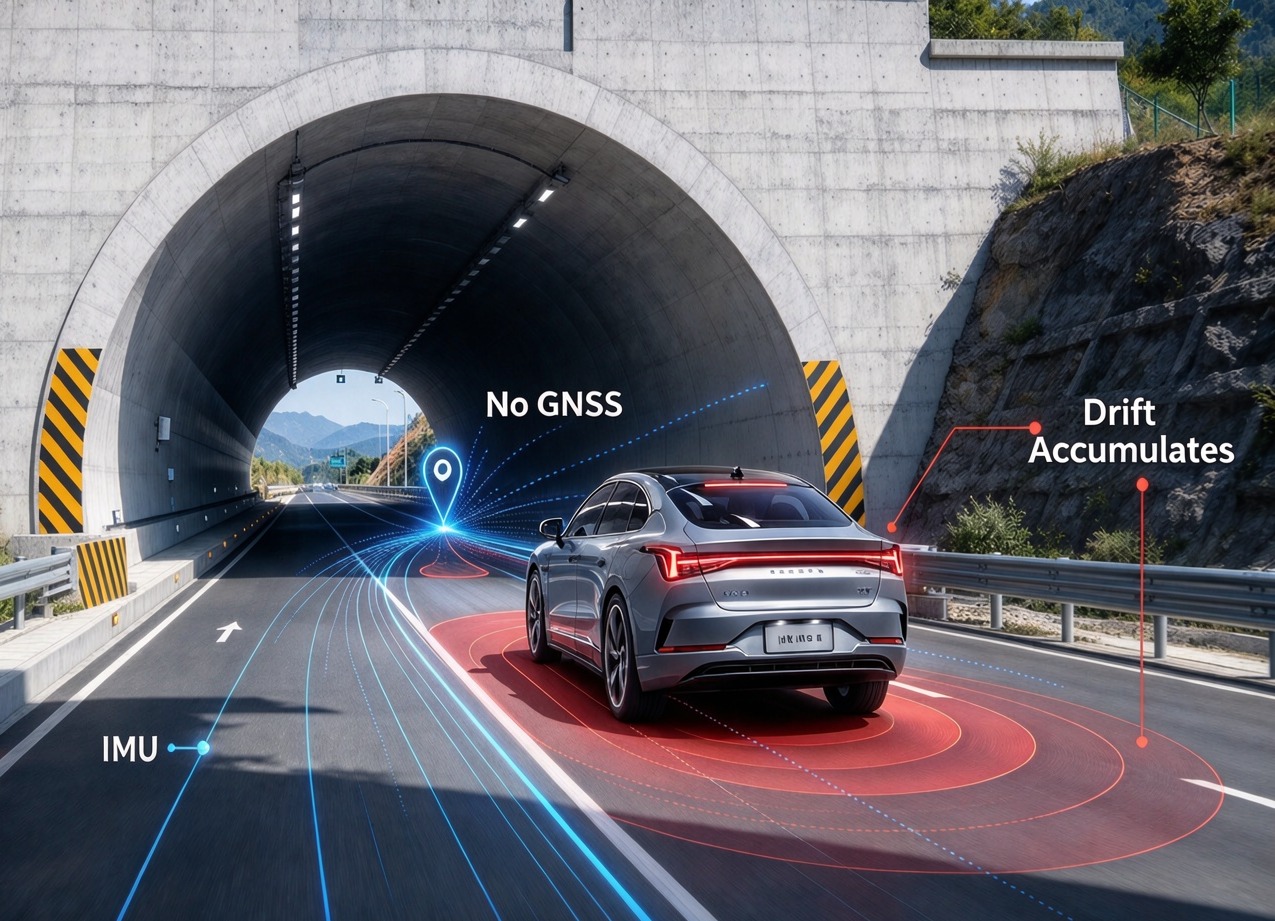
僅限IMU:一條禮貌彎曲的賽道
這是危險的,因為它看起來像是運作良好的系統。立場保持平穩,態度合理,錯誤卻無一絲警示地擴大。進入隧道一百公尺時,車輛可能距離系統認為的位置只有一條車道,而信心估計仍是可接受的。
僅輪速:距離無方向
你知道事情轉了多遠,除此之外一無所知。沒有航向,沒有絕對的參考,輪胎一旦失去抓地力,距離就會錯,因為車輪轉得比地面快得多。它是個好觀察者,但導航能力很差。
我們最常看到的五個整合錯誤
這些問題都不是演算法問題;所有資料都能通過資料表審查並顯示在車輛上。
- 槓桿臂是掛在圖紙上,而不是車上。如果天線比後軸前方 1.2 公尺,系統會回報天線的位置,而非軸的位置,且下游所有控制器會繼承這個偏移,直到有人在實際組裝時測量。
- 滾動周長來自輪胎資料表。這個數字是針對未載重輪胎在名義壓力下的。負載半徑、磨損和壓力會改變約1%,即每公里10公尺——足以讓車輛在長隧道中走出車道。測量它:讓車輛在測量線上滾動十個輪圈。
- 其中一種是車輛平均速度,而非四輪速度。平均值會拋棄左右的差異,這是你唯一便宜的滑動指標。
- 時間對齊是假設的,而非刻印。GNSS 以 PPS 邊緣達到 1 Hz;CAN 的轉速顯示延遲約為 10–40 毫秒。在 20 m/s 時,20 毫秒是 40 公分的誤差,且沒有過濾波器調校能消除。
- IMU 安裝在一個會彎曲的裝置上。一個能共振的支架,或靠近喇叭或壓縮器的位置,會將振動轉化為假加速度,並整合進位置。剛性、金屬對金屬,盡可能靠近軸心。
兩個模組涵蓋三條腿中的兩條
當車輛程式要求我們提供這堆疊中的 GNSS 和慣性半邊時,選擇通常取決於隧道箱所需的精確度。以下兩部分皆有雙重用途:天空開放時用RTK,非開放時用慣性。兩輛車都不聲稱第三段屬於底盤。
JS-C8A — 多頻段 GNSS + INS
- RTK H ±(8 + 10⁻⁶·D) mm, V ±(15 + 10⁻⁶·D) mm
- 3秒訊號損失:公元公尺級;10秒:公尺級
- 陀螺儀 250°/s,偏置 0.5°/s;Accel 4 克,20 毫克
- 22×17×2.8毫米,BDS/GPS/GLONASS/Galileo
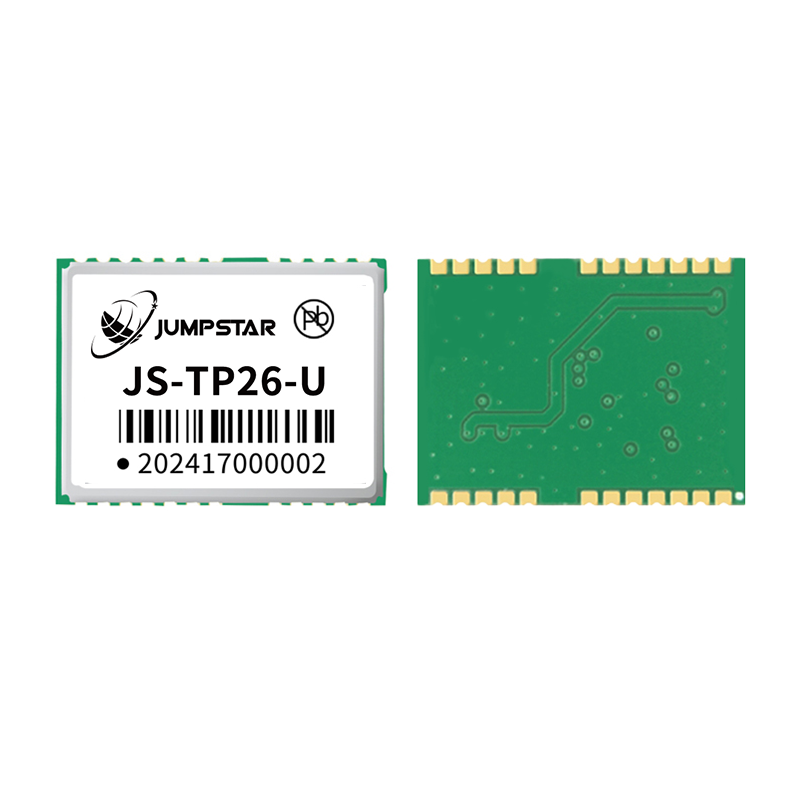
JS-TP26-U — L1+L5 GNSS + INS
- 135 個頻道(L1:75 + L5:60)
- 單點高 1.0 公尺(L1+L5)/ 2.5 公尺(L1)
- 六軸微機系統(MEMS);無安裝方向限制
- 16.0 × 12.2 × 2.4 毫米,3 × UART
另外兩個系統屬於同一家族,當效能或更新率佔優勢時會被指定:那JS-RK26-U輸出為18–32 mA,輸出為10 Hz,且為單頻段JS-RP26-U頻率為20 Hz。這四項資料均列於以下推算航站模組.
在承諾前如何測試融合
台架測試證明模組可運作。這並不能證明這三個感測器在你的車輛上是可以協同運作的。三個測量就夠了。
- 傳送門重返錯誤。開車穿過你路線實際使用的隧道,然後將出口後的第一個定位點與測量點做比較。記錄偏移量以公尺及其方向,而不是「它一直鎖定」。兩種方式都行:根據航向的誤差指向安裝點或陀螺儀。
- 測量環路的比例因子。以恆定速度計時200公尺直線,並將你的融合輸出與測量結果比對。接著在濕滑或碎石路面重複這個動作。如果誤差隨路面變化,代表你的車輪速度權重過於激進。
- 原始木頭,24小時靜態,還有一次市區跑步。從靜態測試中繪製地標位置散布,然後疊加車輪速度和城市路線上的GNSS定位狀態。幾乎所有被問到的「神秘」跳躍,都顯示那裡是應該被拒絕的修正,或是方向盤通道與其相反方向不符。
買家最常問的問題
一個模組能同時處理三個感測器嗎?
不是在道路車輛上。GNSS+INS 模組涵蓋兩條路段;車輪轉速由底盤公布。標榜這三者的模組會引發一個問題:哪個連接器接收輪速輸入?
IMU 到底能維持多久的公分?
MEMS單元在公分級約需三秒,然後再多幾公尺。任何以分鐘計數的報價,通常指的是不同的數字——通常是行駛距離的百分比。
我們需要雙天線航向源嗎?
如果煙囪在靜止、倒車或慢速停車時需要真方向,是的。單一天線在地面上指示航向,只有在移動時才會確定,且不會告訴你天體指向哪個方向。取捨是多了第二根天線、一個基線和一個安裝工作——涵蓋在雙天線RTK航向.
如果 IMU 品質好,車輪速度值得花那麼多時間嗎?
是的,價格是:它是長距離掩蔽中限制距離誤差最便宜的方法,也是唯一能以步行速度運作的輸入。只值每個輪子和時間戳記;慢速公車的平均速度對IMU已知的資訊幾乎沒有額外影響。
這些都無法取代細緻的 GNSS IMU 車輪速度融合設計,但確實讓供應商的對話更具具體性。從更廣泛的系統角度來看,自駕車的全球導航系統(GNSS)覆蓋周圍建築,在 GNSS 拒絕環境中的 IMU 融合過濾器會更深入。
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


